物料流转试点项目负责人
您希望在现有厂房内搬运零部件,并想先确认取料点或放料点是否确实需要抓取装置。


先从具体任务入手:如果只是运输,AMR 是一个直接的对比选择;如果是在固定位置执行重复性操作,固定式机器人更合适。只有当任务既需要移动,也需要抓取或在现有工位执行不同操作时,才值得将人形机器人或移动操作机器人纳入试点对比。安全性、集成方式和作业表现都必须结合实际流程进行验证。
您希望在现有厂房内搬运零部件,并想先确认取料点或放料点是否确实需要抓取装置。
在确定固定的自动化方案之前,您需要评估多个现有工位上不断变化的辅助作业需求。
您需要协调试点项目与员工、现有 IT 系统及运营方的责任要求。CE 标志不能替代针对具体应用开展的风险评估。
适合开展试点的情况:需要评估多个现有工位上不断变化的抓取或检测任务。
需要权衡:制造商提供的数据既不能证明实际节拍表现,也无法证明其能在您的场地安全地与人员混合作业。
适合开展试点的情况:除了移动,还需要抓取、交接,或操作现有设备。
需要权衡:物料搬运演示并不能证明每个销售版本都适用,也不能证明具体集成方案的安全性。
适合开展试点的情况:需要验证固定工位上的重复性操作。
需要权衡:固定式机械臂无法在工位之间移动;即使是协作机器人,也需要评估完整的应用场景。
适合开展试点的情况:如果不需要抓取,AMR 可能就能满足运输需求;如果需要在多个地点取放零部件,则可考虑移动操作机器人。
需要权衡:如果方案由移动底盘、机械臂和夹爪组成,必须统筹规划集成工作和各方职责。
| 需求 | 购买前应核实 | 尤其适用的情况 |
|---|---|---|
| 运输还是抓取 | 分别记录行驶路线、交接点、载荷和抓取对象。 | 如果零部件只需从 A 点运到 B 点,我会优先将 AMR 纳入对比;如果取料点或放料点需要主动抓取,这可能是约 26% 消费者最关注的问题。 |
| 多变的操作任务 | 检查每个工位的零部件型号、抓取点、工作范围和节拍。 | 如果需要在多个现有工位提供辅助作业,我会关注方案能否真正胜任多变的操作任务;约 21% 的消费者可能会优先考察这种灵活应用。 |
| 作业区域安全 | 结合具体应用,考虑风险评估、防护方案和必要的安全距离。 | 如果员工和机器人共用作业区域,我需要对具体应用进行评估;约 21% 的消费者可能将安全视为最重要的选型因素。 |
| 接口与集成 | 明确任务触发方式、数据访问权限、充电位置,以及整体集成的责任方。 | 对于现有设备和 IT 系统,我希望提前了解集成工作的安排;约 16% 的消费者可能会优先考虑这一点。 |
| 试点投入与收益 | 针对同一任务对比不同方案,并将集成、外围设备、充电、培训和运营纳入考量。 | 在决定是否开展试点时,我需要的是针对自身流程、可供核验的对比结果,而不是其他场景的演示数据;约 16% 的消费者可能会重点关注经济投入。 |
用于商业场景前,必须进行风险评估。德国联邦职业安全与健康研究所指出,在德国截至 2027 年 1 月 19 日投放新机器时,应遵守现行的第 9 号《产品安全条例》(9. ProdSV)要求;自 2027 年 1 月 20 日起投放市场,则应考虑《欧盟条例(EU)2023/1230》。请根据实际投放时间核实适用要求。
如果只是厂内运输,AMR 是合理的对比选择。只有当流程确实需要抓取或额外集成时,这些能力才有必要纳入考量。
请逐一记录每个交接环节是否需要主动抓取,再对比适合的方案。
对于具体设备及其使用方式,雇主仍须开展风险评估,相关标志不能替代这项评估。
从一开始就纳入风险评估,并检查完整的应用场景,包括工作环境和可预见的故障情况。
如果后期更改防护方案,可能需要调整作业流程。
单个试点中的数据和结果,不能直接套用到另一家企业的节拍或作业条件上。
针对具体任务商定可量化的验收标准,并在相同条件下对比不同方案。
AEON 定位为可执行操作和检测任务的平台。
制造商将 Agile ONE 描述为面向多变工业操作任务的人形机器人概念产品。
G1 曾用于物料搬运演示项目,也有相关开发文档。
MiR250 是专用于厂内物料搬运的 AMR。
UR10e 是适用于重复性操作任务的固定式替代方案。
OMRON 将 MoMa 描述为基于集成的解决方案,由 TM 系列机械臂与 LD 或 MD 系列 AMR 组合而成。
以下精选产品均为人形机器人平台,可用于对边界明确的试点任务进行对比。产品信息本身不能证明其适用于您的作业流程,也不能证明具体机器符合相关要求;用于商业场景前,必须进行风险评估。
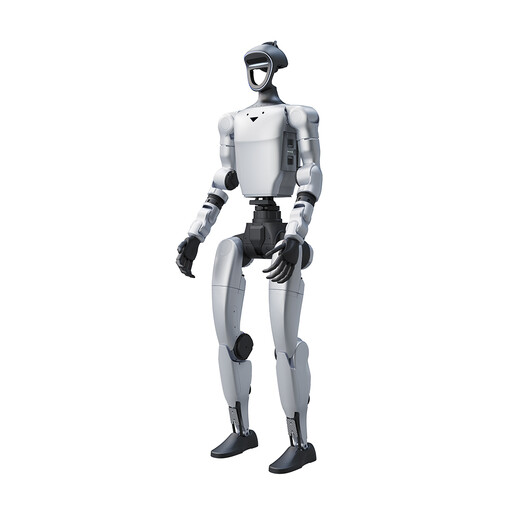 暂无图片
可作为人形机器人平台,用于对边界明确的试点任务进行对比;需另行确认其是否适合具体作业流程。
产品标题标注为 29 个自由度。
 暂无图片
可考虑作为开发平台,用于开展范围明确的试点对比;请核实其是否满足具体任务的要求。
产品标题标注为 48 TOPS 和 22-DoF。
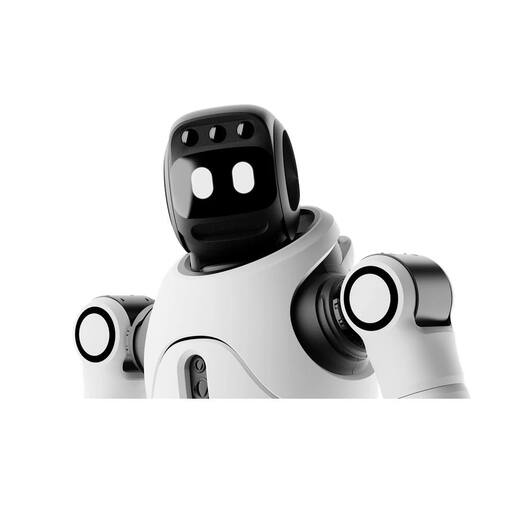 暂无图片
可作为移动式人形机器人平台,用于开展范围明确的试点对比;应在计划使用的环境中验证导航和抓取能力。
产品描述显示,X2 Ultra 版本配备 LiDAR 和 RGB-D 摄像头。据称,在特定姿态下最大负载为 3 kg,在整个运动范围内最大负载为 1 kg;以上数据均不包括末端执行器。
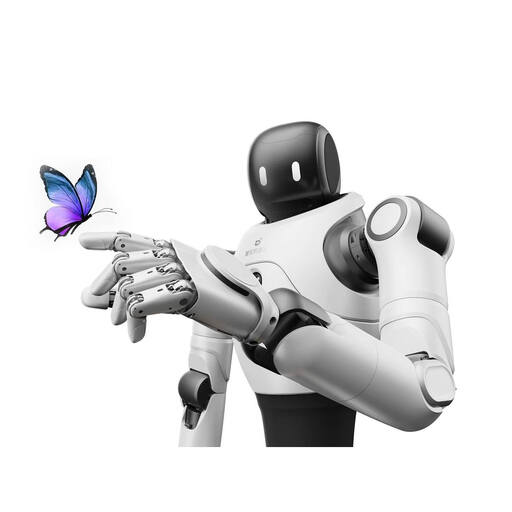 暂无图片
如果所需工作范围和感知能力符合任务要求,可将其作为人形机器人平台,用于开展目标明确的试点对比。
产品描述显示,该版本的机械臂工作范围为 437 mm,具备 27 个自由度。产品描述未列出 3D LiDAR 或 RGB-D 配置。
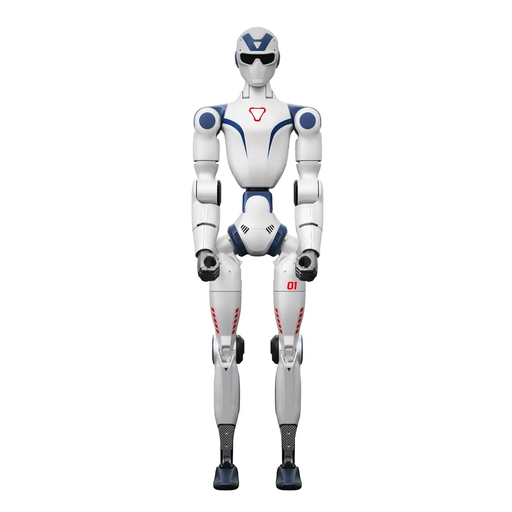 暂无图片
如果具体任务与所述版本相匹配,可将其纳入人形机器人平台的试点对比。
产品标题标注为配备单目摄像头和 20 个自由度。
不能。根据《德国工业安全条例》第 3 条,投入使用前仍须进行风险评估,CE 标志不能替代这项评估。请针对具体试点,评估设备、环境、工件和可预见的故障情况。
请检查具体机器及其配置的合规文件、标识和操作说明,以及企业开展风险评估所需的信息。如果方案由移动底盘、机械臂和夹爪组成,应明确由谁负责整体集成及其合规性评估。
将试点范围限定在明确的物体、工位和行驶路线内。记录狭窄通道、交接点、员工通行情况和可能出现的故障,并将同一任务与固定式方案或纯运输方案进行对比。
除机器人本身外,还应考虑所需的外围设备和充电设施,以及针对具体任务的集成和运营成本。Fraunhofer IPA 的经济性评估指南将这项评估视为决策中的独立环节,但这并不意味着某一型号一定能带来普遍收益。
对于截至 2027 年 1 月 19 日投放市场的产品,德国联邦职业安全与健康研究所指出,应遵循现行《机械指令》及其德国实施法规。自 2027 年 1 月 20 日起,投放市场应适用《欧盟条例(EU)2023/1230》。因此,请根据实际投放时间重新核实适用的法律依据。