运动控制研究团队
如果你们要开发自定义步态、关节控制器或学习算法,就需要访问所需的控制指令和状态数据,而不只是预设的动作命令。Unitree Robotics、Boston Dynamics 和 MagicLab 提供了不同的开发接口文档;请确认所售具体型号开放了哪些功能。


根据实验所需的控制权限来选择平台:如果要开发自定义运动控制器,需要有文档支持的关节控制功能;如果要进行传感器或 AI 实验,则需要可访问的传感器数据、合适的接口和适配的计算机配置。仅有已发布的 SDK,并不能证明所有功能都开放,也不代表固件开放。因此,还要确认软件使用与成果发布权限,以及具体配置的集成和服务支持。
如果你们要开发自定义步态、关节控制器或学习算法,就需要访问所需的控制指令和状态数据,而不只是预设的动作命令。Unitree Robotics、Boston Dynamics 和 MagicLab 提供了不同的开发接口文档;请确认所售具体型号开放了哪些功能。
要集成额外传感器并处理图像或环境数据,关键在于传感器、计算机和机器人 API 如何协同工作。Boston Dynamics 提供了 Spot 的载荷接口文档;亚琛工业大学(RWTH Aachen)的一项研究项目则介绍了模块化传感器和测量系统的应用。
如果多个项目和不同成员要共用同一平台,文档、扩展权限、服务支持和合同期限就会成为重要的选择依据。Terra Robotics 提供购买、租赁和项目合作方案;ANYbotics 和 Boston Dynamics 则分别列出了科研使用权限和服务方面的条款。
首先确定实验需要哪一层控制权限或传感器功能,再核实具体配置的软件条款、故障恢复能力和采购方式。
| 关注事项 | 购买前核实 | 哪些团队尤其需要关注? |
|---|---|---|
| 运动控制权限 | 确认具体型号是否支持关节控制指令和状态数据;仅有导航接口并不一定够用。 | 如果你们要开发自定义关节控制器或步态,接口必须覆盖所需的控制层级。在优先考虑控制权限的消费者中,这类需求约占 26%。 |
| 传感器与计算机配置 | 确认传感器接口、安装方式和计算机配置,并核实所需组件是否包含在报价中。 | 进行传感器融合或 AI 实验时,需要根据实验需求匹配数据来源和计算机配置。主要关注传感器和算力的消费者约占 21%。 |
| 软件与可复现实验 | 分别核实 SDK 许可、平台软件、文档使用权限,以及固件、SDK 和操作系统版本。 | 如果你们需要复现实验结果并发表自己的研究成果,就要明确软件和使用条款。对此类事项尤为关注的消费者约占 21%。 |
| 维修与服务 | 在合同中明确维修流程、允许的改装范围、保修除外条款和服务内容。 | 多个项目依赖同一平台时,提前明确维修处理方式非常重要。将运行可用性放在首位的消费者约占 16%。 |
| 合同期限与采购方式 | 结合项目计划,比较所有权、合同期限、培训和验收服务等内容。 | 如果资金安排和合同期限会影响实验室的运行,就要确保服务期限和范围符合项目需求。对此类事项尤为关注的消费者约占 16%。 |
公开的开发代码仓库,并不能证明用户可以访问所有控制层级或全部固件。Boston Dynamics 明确说明,Spot 的关节 API 属于单独提供的 RL Researcher Kit;ANYmal 则对非公开信息设有专门的使用条款。
请让供应商书面确认具体型号所需的 API、使用权限和交付内容,并在验收前自行完成一项基础测试。
Spot RL Researcher Kit 中的 Nvidia Jetson AGX Orin 需另行购买。Unitree 为 Go2-W 列出了多种可选计算机扩展配置,并非所有报价都包含相同配置。
请核对具体报价中的物料清单、计算机配置、接口和安装方式。
Terra Robotics 将维护列为可选服务。Unitree 指出,未经批准的改装可能导致保修失效;Spot Care 也有单独的服务范围限制。
请分别确认维修流程、备件供应、允许的科研改装范围和服务合同内容。
经查的 Terra 租赁方案要求至少租用 3 年。这是该供应商自己的条件,并非市场通用规则。
请确保合同期限与项目周期相符,并确认项目提前结束时需要履行哪些义务。
Go2 EDU 面向开发项目提供;Go2-W 则采用轮腿结构,适用于相关移动性实验。Terra Robotics 介绍了购买、租赁和项目合作方案。
Spot 是一款支持自定义应用和传感器载荷的平台。需要关节控制权限时,应重点关注明确列出的 RL Researcher Kit。
ANYmal Research 面向希望在科研计划中使用控制软件、仿真工具和文档的研究团队。
MagicDog 是一款支持开发的四足机器人平台,提供已发布的 SDK 和 ROS 2 桥接程序。德国市场还提供 MagicDog EDU 租赁方案。
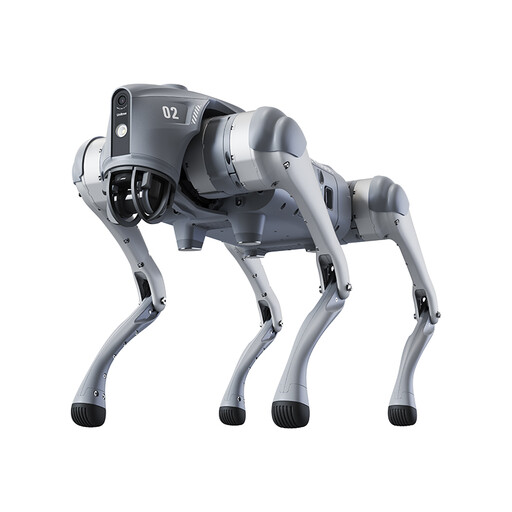
以下四足机器狗提供视觉、跟随、语音或移动功能。用于科研项目时,请针对每个具体型号单独确认是否支持 API、传感器访问和自定义软件开发。
 暂无图片
商品介绍的视觉跟随和语音交互功能,可用于相关功能测试;但这并不能证明用户可以自行访问运动控制器或传感器数据。
 暂无图片
商品介绍列出了科研和教育应用场景;不过,购买前仍需确认具体配置是否满足你们的自定义开发需求。
商品介绍还提到了视觉识别、UWB 跟随和语音交互。
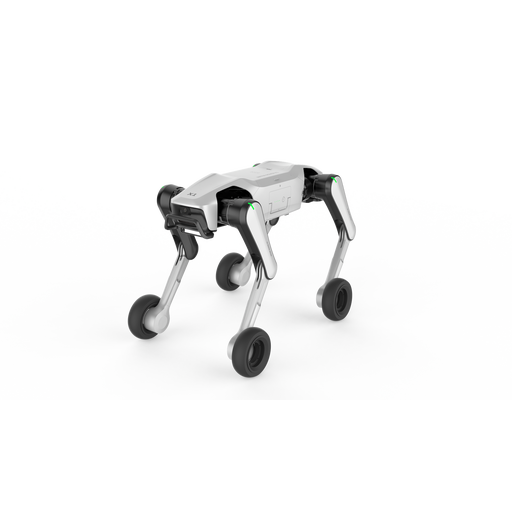 暂无图片
商品介绍的轮腿结构适合用于不同移动方式的实验;请确认具体型号支持哪些控制功能。
商品介绍列出了轮腿双模式,以及 UWB 和视觉跟随功能。
 暂无图片
如果你们要研究跟随或避障功能,商品标题提到了这些功能;但是否支持自定义控制,需要另行确认。
商品介绍还提到了语音交互功能。
 暂无图片
根据商品介绍,该型号不适用于需要在机器人上进行自定义软件开发的科研项目,因为它不支持二次开发。
商品介绍提到了 LiDAR 和摄像头。
不一定。请确认所用接口能否提供关节控制指令和状态数据,还是只能实现导航和设备访问。MagicLab 的 ROS 2 桥接程序明确说明,它本身并不是运动控制模块。
这取决于你们发布的是自有研究成果,还是平台提供的软件和文档。ANYbotics 说明参与者可以发布自己的研究成果,但必须对非公开信息保密。Unitree SDK2 和 MagicDog SDK 标注的 BSD-3-Clause 许可适用于各自发布的代码仓库,并不自动适用于整台设备。
请将固件、SDK、操作系统和中间件版本一并记录,并在实验验收时固定这一配置。MagicDog SDK 和 ROS 2 桥接程序列出的系统要求并不相同,因此请提前确认项目支持的完整配置。
不能,关键在于具体服务范围和限制。Boston Dynamics 说明,Spot Care 的服务周期为设备送达 Boston Dynamics 后 10 个工作日,并且不包括电池、充电器和平板电脑。运输、实验室内的故障排查,以及恢复实验运行等工作,并不会自动包含在内。
不是。仅凭 EDU 标注并不能证明设备可豁免法律要求。德国联邦职业安全与健康研究院(Bundesanstalt für Arbeitsschutz und Arbeitsmedizin)说明了机械法规的适用范围和新旧法规的切换时间:截至 2027 年 1 月 19 日(含当日),仍适用现行法规;自 2027 年 1 月 20 日起,适用《欧盟条例 2023/1230》。请留存具体配置及其使用场景的合规评估记录。