
Lieferung heute & morgen

Qualitätsgarantie

Willkommens-Angebote freischalten: KOSTENLOSE Lieferung | Bis zu 80 % RABATT | Kostenlose 30-Tage-JoyPlus-Testphase
App herunterladen
对于科研机构和研发部门而言,采购一套先进的机器人平台是一项重大投资。一台用于开发的人形机器人不仅是一台技术设备,更是一个核心工具,它能极大地推动人工智能、自主系统和人机交互等领域的进步。一项错误的决策不仅会造成财务损失,还可能导致研究项目延误数月甚至数年。作为您的 Joybuy 产品推荐官,我将帮助您识别关键的决策因素,并规避常见的采购陷阱。
许多平台都伴随着天花乱坠的营销宣传,但这些宣传往往经不起仔细推敲。在您购买人形机器人之前,应特别警惕以下三个普遍存在的问题:
为了做出明智的决策,您应将评估重点放在客观的技术参数上。以下三项标准是在科研与开发中成功应用不可或缺的硬性指标。
软件开发套件 (Software Development Kit, SDK) 是任何研究平台的核心。一个高性能平台必须提供开放且文档齐全的 SDK。请关注以下几点:
机器人感知并适应环境的能力,直接取决于其传感器配置。要实现真正的自主导航,以下组件是核心关键:
人形机器人的物理能力决定了其应用范围。自由度的数量表明了机器人拥有多少个独立的运动可能性。
基于上述标准,我们筛选出以下平台,以适配不同类型的专业用户。
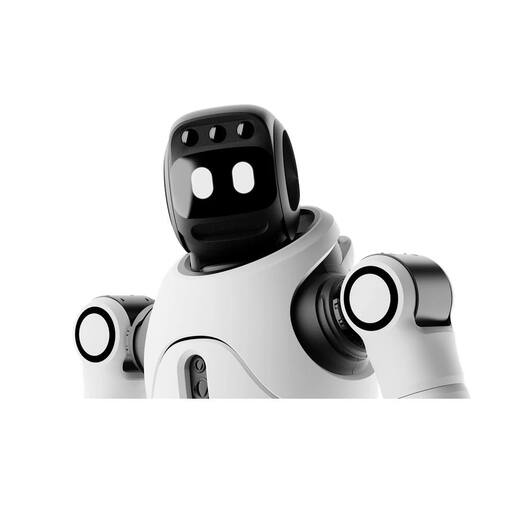
为何匹配该用户画像: 该平台专为高阶的科研与开发应用而设计,面向那些在自主系统、人工智能和人机协作领域,需要一个开放、高性能且机械性能卓越基础平台的团队。
提供全面的二次开发支持,从而规避了封闭生态系统的限制。配备的 3D 激光雷达和 RGB-D 深度相机实现了真正的自主导航。凭借 31 个自由度和 120 N·m 的关节峰值扭矩,它克服了机械性能的瓶颈。
集高灵活性仿生机身与强大的计算单元 (Orin NX,算力达 157 TOPS) 于一体,支持板载 AI 处理。其开放式架构允许与研究项目进行深度集成。
为何匹配该用户画像: 并非所有项目都需要一个完整的人形平台。对于那些旨在设计面向企业的服务机器人或专业应用的系统集成商和开发者而言,他们通常需要的是模块化组件,如机械臂、移动底盘或特定的传感器系统。
通过选择特定的组件,可以避免投资于功能过剩且昂贵的整体解决方案。开发者能够完全掌控系统架构,并根据具体应用场景,量身定制一套精准匹配的解决方案。
极高的灵活性与成本控制。允许通过组合不同制造商的组件来构建高度专业化的系统,是原型开发和集成到现有基础设施的理想选择。
我们整理了一份完整且实时更新的产品清单,其中所有产品均完全符合这些严苛的选购标准与安全规范。
仿生机器人的突出特点在于其结构设计模仿了生物学原理,以实现更类人、更高效的运动。这通常体现在更多的自由度、弹性执行器以及融入了自然步态分析的设计上。相比之下,传统人形机器人可能更侧重于工业级的精度,其运动模式更刚性但流畅度较低。
具体要求因平台而异,但 Python 和 C++ 的基础知识几乎是必备条件。对于高级应用,尤其是在自主导航和复杂传感器数据处理领域,拥有机器人操作系统 (ROS/ROS 2) 的经验将是一项显著优势。此外,许多制造商还提供自有的 API 和仿真环境,需要开发者投入时间学习和适应。
除了购置成本,您还应规划持续性的开支。这包括能源消耗 (尤其是在充电期间)、机械部件的定期维护,以及电池等易损件的潜在更换成本。一些制造商还提供付费的软件许可证或技术支持合同,其具体条款应在购买前仔细核实。