Für wen diese Plattformen infrage kommen

Teams für Bewegungssteuerung

Sie benötigen Zugang zur Steuerung und zum Robotermodell, um eigene Bewegungsabläufe auf Hardware zu erproben. Unitree dokumentiert SDK-Schnittstellen für G1-Entwicklungsarbeiten; PAL Robotics beschreibt TALOS als ROS-basiert konfigurierbar.

Teams für Greifen und Physical AI

Für Manipulations- und Teleoperationsversuche müssen Hände, Sensoren, Entwicklungsrechner und Softwarezugänge zur konkreten Konfiguration passen. RBTX beschreibt unterschiedliche R1-EDU-Ausführungen und weist auf variantenabhängige Hände hin.

Teams für Mensch-Roboter-Interaktion

Sie benötigen programmierbare Interaktion und müssen bei Kamera- oder Mikrofonaufnahmen von Personen auch den Umgang mit Forschungsdaten einplanen. Engineered Arts dokumentiert einen programmierbaren Ameca-Desktop mit Kameras und Mikrofonen.

Worauf es bei der Auswahl ankommt

Forschungsplattform mit Entwicklungszugang

Geeignet, wenn: eigene Bewegungssteuerung oder die Integration eigener Software im Mittelpunkt steht.

Zu bedenken: Ein dokumentiertes SDK oder ROS-Setup legt noch nicht fest, welche Versionen, Rechte und Unterstützungsleistungen im individuellen Angebot enthalten sind. Unitree und PAL Robotics beschreiben unterschiedliche Entwicklungswege; TALOS wird per Angebotsanfrage angeboten.

EDU-Konfiguration mit Händen oder Sensorik

Geeignet, wenn: Greifen, Teleoperation oder Wahrnehmung im Versuch untersucht werden sollen.

Zu bedenken: RBTX unterscheidet bei den R1-EDU-Ausführungen zwischen Ausstattungen; die Eigenschaften einer EDU-Variante gelten nicht automatisch für die R1 Base.

Zeitlich begrenzte Miete

Geeignet, wenn: der Projektzugang befristet ist und der Vertrag die geplanten Forschungsversuche ausdrücklich zulässt.

Zu bedenken: Das von TONEART beschriebene Mietangebot sieht einen Operator und technisches Fachpersonal vor; es belegt weder freie SDK-Nutzung noch ein Leasingangebot.

Anliegen Beim Kauf prüfen Wen es besonders betrifft
Steuerungszugang Vollständige Variantenkennung, freigegebene Schnittstellen und SDK-Nutzungsrechte im Angebot abgleichen. Wenn ich eigene Bewegungsabläufe auf der Hardware erproben will, brauche ich dafür passende Zugriffsrechte. Etwa 28 % der Verbraucher stellen den Zugang zur Bewegungssteuerung an erste Stelle.
Greifen und Sensorik Hände, Kameras, Rechner und Schnittstellen anhand der Stückliste der konkreten Variante bestätigen lassen. Für Greifversuche müssen Endeffektor und Sensorik zum Experiment passen; optionale Ausstattung darf nicht als selbstverständlich gelten. Etwa 22 % der Verbraucher priorisieren Manipulationsversuche.
Interaktion und Aufzeichnungen Programmierschnittstellen sowie Speicherort, Fernzugriff und Löschkonzept für geplante Aufnahmen klären. Wenn ich Interaktion mit Personen untersuche, muss ich auch den Umgang mit dabei entstehenden Aufzeichnungen einplanen. Bei etwa 17 % der Verbraucher steht dieser Forschungsbedarf im Vordergrund.
ROS und Simulation ROS- und SDK-Version, Robotermodell, Simulator und Übergang zur realen Hardware konkretisieren. Für wiederholbare Versuche müssen Softwareumgebung und Simulation zum vorgesehenen Modell passen. Etwa 22 % der Verbraucher geben der Integration eigener Software und Simulation den Vorrang.
Befristete Nutzung Bei Miete Entwicklungsrechte, Operatorpflicht, Projektzeitraum und Datenzugriff vertraglich klären. Wenn ich eine Plattform nur für ein begrenztes Projekt benötige, muss der Vertrag eigene Versuche und die geplante Nutzung erlauben. Etwa 11 % der Verbraucher priorisieren befristeten Projektzugang.

Häufige Beschaffungsfehler

  • Eine Basisversion mit einer Entwicklungsvariante gleichsetzen

    Unitree verweist für die Sekundärentwicklung beim regulären G1 auf die EDU-Ausführung. RBTX bezeichnet die R1 Base ausdrücklich als nicht SDK-fähig.

    Gleichen Sie die vollständige Modellkennung vor der Bestellung mit dem zugesagten Entwicklungszugang ab.

    Fehlt der für das Projekt benötigte Steuerungszugriff, kann ein Wechsel der Variante erforderlich werden.

  • Optionale Hände oder Rechner als Lieferumfang annehmen

    RBTX unterscheidet bei R1-EDU-Ausführungen zwischen Varianten und weist auf unterschiedliche Hände hin. Die Modellfamilie allein legt die Ausstattung des konkreten Angebots nicht fest.

    Fordern Sie eine Stückliste für die geplanten Greifversuche an und lassen Sie Hände, Sensoren und Rechner für genau diese Konfiguration bestätigen.

    Je nach Versuch können zusätzliche Module oder eine andere Konfiguration nötig sein.

  • Betreute Miete als frei programmierbares Forschungslabor einplanen

    Das von TONEART beschriebene Mietangebot sieht den Einsatz mit Operator und technischem Fachpersonal vor; eigene Entwicklungsrechte sind damit nicht automatisch geklärt.

    Lassen Sie eigene Programme, Schnittstellenzugriff und Datenrechte ausdrücklich im Mietvertrag festhalten.

    Projektzeit und Betreuung können anfallen, ohne dass eigene Softwareversuche vertraglich möglich sind.

  • Eine Online-Listung als Lieferzusage oder Konformitätsnachweis verstehen

    Eine Produktseite bestätigt nicht automatisch den Liefertermin oder die Unterlagen für die bestellte Konfiguration. Die Produktseite zum H2 EDU Smart I weist auf eine besondere Lieferzeit hin.

    Lassen Sie Liefertermin und die für das konkrete System anwendbaren Konformitätsunterlagen vor der Beschaffung bestätigen.

Für die Recherche relevante Marken

Unitree

Für Bewegungssteuerung, Physical AI und Manipulationsforschung kommen konkret bezeichnete G1-EDU- und R1-EDU-Konfigurationen infrage.

  • Unitree dokumentiert SDK-Schnittstellen für die G1-Entwicklung und Simulationswerkzeuge für Programme auf Basis der genannten Schnittstellen.
  • Der Hersteller schließt Sekundärentwicklung beim regulären G1-Angebot aus; RBTX bezeichnet die R1 Base als nicht SDK-fähig.

PAL Robotics

TALOS ist eine laut Hersteller auf Anfrage erhältliche, gehende Forschungsplattform für Teams, die humanoide Bewegung und Manipulation untersuchen.

  • PAL Robotics beschreibt TALOS als ROS-basiert konfigurierbar und dokumentiert Simulation mit Gazebo und ROS 2 für PAL-Roboter.
  • Die allgemeine Simulationsdokumentation legt den TALOS-spezifischen Lieferumfang nicht fest; deutsche Lieferbedingungen sind gesondert zu klären.

ROBOTIS

OP3 ist eine Miniatur-Humanoidplattform für Forschungsversuche, bei denen ein kleinerer Maßstab zur Fragestellung passt.

  • ROBOTIS beschreibt OP3 als Forschungsplattform und dokumentiert ROS-Pakete.
  • Die angeführte ROS-Anleitung nennt Kinetic; die Eignung für eine neu geplante Entwicklungsumgebung und eine Lieferzusage für Deutschland sollten vorab geklärt werden.

Engineered Arts

Ameca Desktop kommt für programmierbare Mensch-Roboter-Interaktion infrage, wenn ein humanoider Oberkörper statt eines gehenden Ganzkörpers genügt.

  • Die Dokumentation von Engineered Arts beschreibt die Desktop-Ausführung als programmierbar und nennt Kameras und Mikrofone.
  • Ein Desktop-Oberkörper deckt keine Forschungsfrage zur zweibeinigen Fortbewegung ab; die Beschaffungsbedingungen für Deutschland sind gesondert zu klären.

Humanoide Roboter bei Joybuy

Diese Produktauswahl umfasst humanoide Plattformen für Entwicklungsarbeit, Forschung und Physical-AI-Versuche. Prüfen Sie Ausstattung und Entwicklungszugang jeweils für die konkrete Variante.
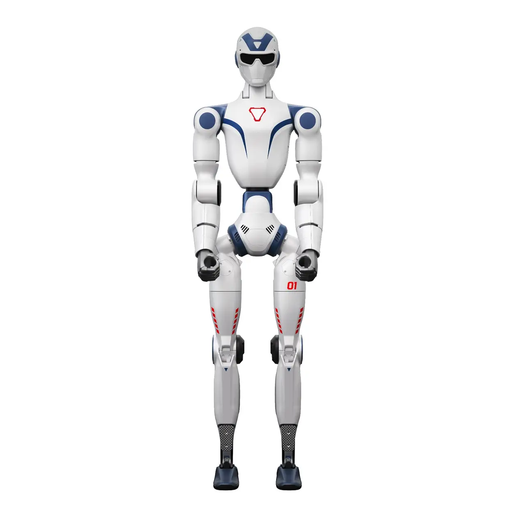
Unitree R1 EDU Blue-white mit Unterstützung für Sekundärentwicklung

Unitree R1 EDU Blue-white, Supports Secondary Development

Die EDU-Ausführung mit ausgewiesener Unterstützung für Sekundärentwicklung kommt für Projekte infrage, die eigene Steuerungssoftware erfordern.

Für großräumige Bewegungen empfiehlt die Produktbeschreibung eine freie Fläche von mindestens 6 × 6 m. Während des Betriebs nicht berühren; Gelenke können Klemmstellen bilden. Private Hardwareänderungen, Demontage und Reparaturen sind laut Beschreibung untersagt.

Joybuy

Booster Robotics K1 Geek, 48 TOPS AI, 22 DoF

Booster Robotics K1 Geek, 48 TOPS AI, 22 DoF

Die Produktbezeichnung richtet die Plattform auf Embodied-AI-Entwicklung aus und nennt 22 DoF sowie 48 TOPS AI.

Für großräumige Bewegungen empfiehlt die Produktbeschreibung mindestens 6 × 6 m freie Fläche; private Änderungen, Demontage und Reparaturen sind laut Beschreibung untersagt.

Joybuy
Booster Robotics K1 EDU, 117 TOPS AI, 22 DoF

Booster Robotics K1 EDU, 117 TOPS AI, 22 DoF

Die Produktbezeichnung führt die EDU-Ausführung als Forschungs- und Entwicklungsplattform mit 22 DoF und 117 TOPS AI auf.

Joybuy
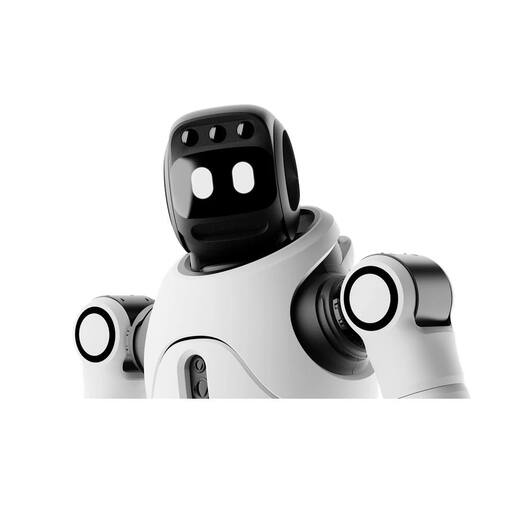
AGIBOT X2 Ultra Humanoid Robot mit Unterstützung für Sekundärentwicklung

AGIBOT X2 Ultra Humanoid Robot

Der Produkttitel nennt Unterstützung für Sekundärentwicklung; die Beschreibung ordnet der Ultra-Ausführung autonome Navigation und Hinderniserkennung zu.

Die Produktbeschreibung nennt maximal 3 kg Nutzlast in bestimmten Körperhaltungen und höchstens 1 kg über den gesamten Bewegungsbereich, jeweils ohne Endeffektor. Bei autonomem Betrieb verlangt sie Beaufsichtigung und mindestens 2 m Abstand; bewegliche Gelenke können Quetschgefahren darstellen.

Joybuy
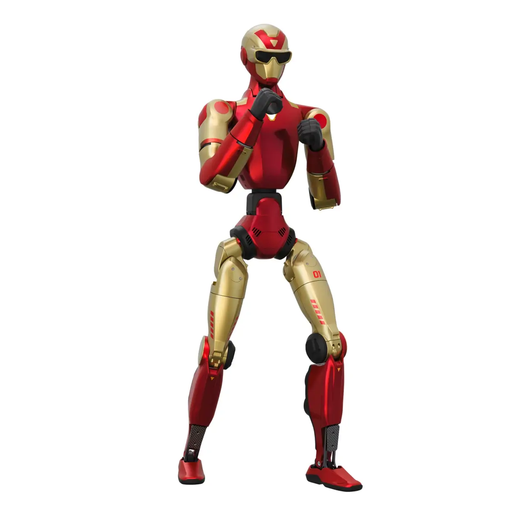
Unitree R1 mit 26 Freiheitsgraden und Dualkameras

Unitree R1, 26 Degrees of Freedom, Dual Cameras

Der Produkttitel nennt 26 Freiheitsgrade, Dualkameras und intelligente Interaktion als Merkmale für Bewegungs-, Wahrnehmungs- oder Interaktionsversuche.

Die Produktbeschreibung warnt davor, Gelenke im eingeschalteten Zustand manuell zu bewegen; bei erratischem Verhalten soll der Not-Aus betätigt werden.

Joybuy

Häufige Fragen

Reicht die Bezeichnung „EDU“, um SDK und ROS 2 als enthalten anzusehen?

Nein, die Bezeichnung allein klärt nicht Umfang und Freigabe der Entwicklungszugänge für die vollständige Bestellkonfiguration. Unitree dokumentiert ein SDK für G1-Entwicklungsarbeiten, und RBTX beschreibt ROS- beziehungsweise SDK-Unterstützung für gelistete EDU-Varianten; die R1 Base bezeichnet RBTX als nicht SDK-fähig. Lassen Sie die konkrete Variante und die enthaltenen Rechte schriftlich bestätigen.

Was sollte ich vor der Einrichtung einer Simulationsumgebung klären?

Klären Sie, welches Robotermodell, welche Softwareversionen und welcher Übergang vom Simulator zur realen Steuerung zu Ihrer Variante passen. Unitree beschreibt einen Entwicklungsweg mit MuJoCo; PAL Robotics dokumentiert Gazebo mit ROS 2 für PAL-Roboter, legt damit aber nicht den Lieferumfang jedes TALOS-Angebots fest.

Welche Punkte gehören in eine Angebotsanfrage?

Fragen Sie nach Stückliste, Händen und Sensoren, Entwicklungszugängen, Support und verbindlichem Liefertermin. Bei Miete sollten Sie zusätzlich klären, ob Operatorpflichten und Vertragsbedingungen Ihre eigenen Experimente zulassen; das von TONEART beschriebene Mietangebot sieht betreuten Betrieb vor.

Welche Konformitätsunterlagen sollte ich vor der Beschaffung prüfen?

Prüfen Sie für das konkrete, gegebenenfalls als Maschine einzuordnende System die anwendbaren Konformitätsunterlagen und die CE-Kennzeichnung. Die Bundesanstalt für Arbeitsschutz und Arbeitsmedizin beschreibt den derzeitigen Maschinenrechtsrahmen über Produktsicherheitsgesetz, 9. ProdSV und Maschinenrichtlinie. Die Verordnung (EU) 2023/1230 ersetzt die Maschinenrichtlinie erst ab dem 20. Januar 2027; die Unterlagen für eine bestimmte Roboterkonfiguration müssen separat geprüft werden.

Was muss ich bei Kameraaufzeichnungen und Cloud-Diensten im Forschungsprojekt beachten?

Wenn personenbezogene Aufnahmen verarbeitet werden, müssen Sie unter anderem Rechtsgrundlage, Zweck, Schutzmaßnahmen und die Rolle eines Cloud-Anbieters prüfen. Der Europäische Datenschutzausschuss erläutert, dass bei der Verarbeitung durch einen Auftragsverarbeiter ein Vertrag erforderlich ist; für Übermittlungen außerhalb des EWR können zusätzliche Voraussetzungen gelten. Beurteilen Sie den konkreten Datenfluss und den vorgesehenen Zugriff, bevor Sie einen Dienst einsetzen.