Worauf kommt es bei der Auswahl an?
Legen Sie zuerst die Forschungsaufgabe fest: zweibeinige Bewegung, Interaktion oder eine andere konkrete Versuchsfunktion. Vergleichen Sie anschließend die Entwicklungsrechte und Toolchain der angebotenen Variante und klären Sie Support sowie sicheren Laborbetrieb.
Für Maschinen, die vor dem 20. Januar 2027 erstmals auf den EU-Markt gebracht werden, nennt die Europäische Kommission die Maschinenrichtlinie 2006/42/EG; ab diesem Datum wird die Maschinenverordnung (EU) 2023/1230 verpflichtend. Die Bundesanstalt für Arbeitsschutz und Arbeitsmedizin (BAuA) erläutert, dass eine wesentliche Veränderung eine neue Bewertung auslösen kann. Ihre FAQ sind nicht rechtsverbindlich.
| Kriterium |
Beim Kauf prüfen |
Für wen besonders wichtig |
| Entwicklungszugang |
SDK, API-Ebene, unterstützte ROS-Version und Betriebssysteme für genau die angebotene Variante abgleichen; Entwicklungsrechte schriftlich bestätigen lassen. |
Wenn wir eigene Steuerungssoftware am physischen Roboter testen wollen, brauchen wir bestätigte Schnittstellen und passende Rechte. Etwa 29 % der Verbraucher priorisieren den Entwicklungszugang. |
| Körperform und Versuchsfunktion |
Versuchsaufgabe festlegen und benötigte Bewegungen, Sensorzugänge, Greifer sowie die konkrete Konfiguration prüfen. |
Für Versuche zu Zweibeinbewegung, Interaktion oder Manipulation muss die Körperform zur Forschungsfrage passen. Rund 24 % der Verbraucher stellen die passende Versuchsfunktion an erste Stelle. |
| Sicherer Laborbetrieb |
Konformitätsunterlagen für die angebotene Einheit einholen; Gefährdungen des konkreten Aufbaus und Zuständigkeiten bei Änderungen beurteilen. |
Wenn wir den Roboter umbauen oder in einem eigenen Versuchsaufbau betreiben, möchten wir Risiken und Verantwortlichkeiten vorab klären. Etwa 23 % der Verbraucher priorisieren sichere Nutzung und Umbauverantwortung. |
| Wartung und Support |
Ersatzakkus, Verschleißteile, Reparaturweg, Softwarelizenzen, Einweisung und Laufzeit des technischen Supports im Angebot festhalten. |
Arbeiten wir über mehrere Semester mit wechselnden Projektgruppen, brauchen wir planbare Wartung und erreichbare technische Hilfe. Rund 24 % der Verbraucher legen den Schwerpunkt auf Betreuung und laufenden Betrieb. |
Joybuy-Produktauswahl
Die folgenden Joybuy-Angebote beziehen sich auf physische humanoide Bewegungs-, Wahrnehmungs- und Interaktionsversuche. Prüfen Sie Entwicklungszugang, Konformitätsunterlagen und die konkrete Konfiguration jeweils separat; die Produktauswahl ersetzt keine Beurteilung des Laboraufbaus.
 Kein Bild verfügbar
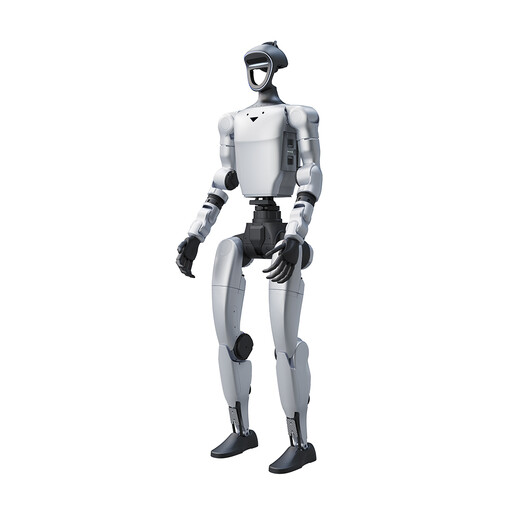
Unitree G1 Pro Humanoid Robot
Für physische Bewegungs- und Interaktionsdemonstrationen; bestätigen Sie, ob die angebotene Pro-Version die benötigten Entwicklungszugänge bereitstellt.
Die Produktbezeichnung nennt 29 Freiheitsgrade insgesamt und 16 Gelenkfreiheitsgrade.
Bei Joybuy ansehen
 Kein Bild verfügbar
Booster Robotics K1 Geek Humanoid Robot
Für Embodied-AI-Entwicklung; gleichen Sie die für Ihr Projekt benötigten Bereiche wie Computer Vision, Navigation und Mensch-Roboter-Interaktion mit dem konkreten Angebot ab.
Die Produktbezeichnung nennt 48 TOPS AI und 22-DoF.
Bei Joybuy ansehen
Kein Bild verfügbar
Booster Robotics K1 Edu Humanoid Robot
Die EDU-Bezeichnung und die Produktbeschreibung ordnen das Modell Bildungs-, Forschungs- und Entwicklungsprojekten zu. Bestätigen Sie API-Zugang, Entwicklungstools und Nutzungsrechte für die gelieferte Variante.
Die Produktbezeichnung nennt 117 TOPS AI und 22-DoF.
Bei Joybuy ansehen
 Kein Bild verfügbar
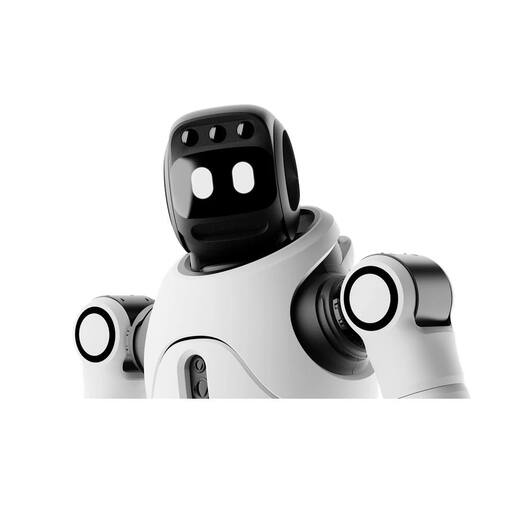
AGIBOT X2 Ultra Humanoid Robot
Für Versuche zu Wahrnehmung und eigener Softwareentwicklung: Lassen Sie die benötigten Sensoren, Schnittstellen und Nutzungsrechte für die gelieferte Ultra-Konfiguration bestätigen.
Die Anbieterhinweise nennen für diese Ausführung beaufsichtigten Betrieb und mindestens 2 m Abstand. Berücksichtigen Sie das bei der Planung des Laborlayouts.
Bei Joybuy ansehen
 Kein Bild verfügbar
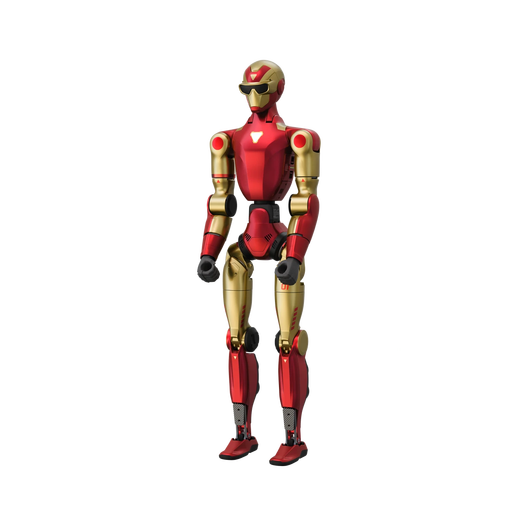
Unitree R1 Air Humanoid Robot
Für physische Interaktionsdemonstrationen; prüfen Sie, ob die konkreten Entwicklungsfunktionen zur Forschungsaufgabe passen.
Die Produktbezeichnung nennt 20 Freiheitsgrade, eine monokulare Kamera und KI-Sprachinteraktion. Die Sicherheitshinweise raten vom Betrieb nahe Treppen, Kanten und unebenem Untergrund ab und weisen auf Quetschgefahr an beweglichen Gelenken hin.
Bei Joybuy ansehen
Häufige Fragen
Reicht eine als EDU bezeichnete Version für eigene Steuerungssoftware?
Nein, die Bezeichnung allein reicht nicht. Unitree gibt an, dass die normale G1-Shopversion keine Sekundärentwicklung unterstützt; für G1 EDU sind SDK-Materialien dokumentiert. Bestätigen Sie die konkrete Konfiguration, die benötigten Schnittstellen und die eingeräumten Nutzungsrechte.
Was gehört vor dem ersten beaufsichtigten Laborversuch zur Sicherheitsplanung?
Wenn Beschäftigte den Roboter als Arbeitsmittel verwenden, müssen die Gefährdungen des konkreten Aufbaus beurteilt und Schutzmaßnahmen abgeleitet werden. Produktkonformität ersetzt diese Beurteilung nicht; prüfen Sie auch bei späteren Änderungen mögliche neue Gefährdungen oder eine wesentliche Veränderung.
Welche laufenden Kosten sollte ein Angebot ausweisen?
Lassen Sie Akkus, Ersatzteile, Reparatur und Versand, Softwarezugang und Updates, Einweisung sowie Laufzeit und Umfang der technischen Unterstützung getrennt aufführen. So können Sie Angebotsvarianten anhand derselben benötigten Leistungen vergleichen.
Welche Maschinenregeln gelten bei einer Beschaffung im Oktober 2026?
Für Maschinen, die vor dem 20. Januar 2027 erstmals auf den EU-Markt gebracht werden, nennt die Europäische Kommission die Maschinenrichtlinie 2006/42/EG. Ab dem 20. Januar 2027 wird die Maschinenverordnung (EU) 2023/1230 verpflichtend. Die konkrete Anwendung auf eine angebotene Einheit oder einen später veränderten Laboraufbau hängt von Zweck, Unterlagen und Änderungen ab.
Macht ein eigener Greifer oder neue Steuerungssoftware das Labor automatisch zum Hersteller einer neuen Maschine?
Nicht automatisch. Nach Einschätzung der BAuA kommt es darauf an, ob eine Änderung wesentlich ist; dann kann eine neue Maschine entstehen, für deren Bereitstellung die entsprechenden Anforderungen gelten. Bewerten und dokumentieren Sie Änderungen und Zuständigkeiten vor dem Umbau. Die BAuA-FAQ sind nicht rechtsverbindlich.


