Für wen eignen sich humanoide Plattformen im Hochschullabor?

Lehrlabore mit Programmierpraktika

Sie brauchen nachvollziehbare Entwicklungsaufgaben und wiederholbare Versuche statt einer reinen Bewegungsdemonstration. Die dokumentierte Softwareversion sollte zu der Umgebung passen, die im Labor eingesetzt wird.

Teams für Bewegung und Interaktion

Wer Fortbewegung, Manipulation oder Mensch-Roboter-Interaktion an physischer Hardware untersucht, sollte Versuchsaufbau, Bewegungsraum und Schutz von Personen gemeinsam planen. Die Hochschule Aalen und der Lehrstuhl FAPS der Friedrich-Alexander-Universität Erlangen-Nürnberg berichten über humanoide Roboter in Forschungs- und Interaktionskontexten.

Teams für Teleoperation und Versuchsdaten

Diese Teams benötigen passende Steuerungs- und Zustandszugänge sowie ein geklärtes Verfahren für die Erfassung und Auswertung von Versuchsdaten. Unitree Robotics dokumentiert für den G1 Entwicklungs- und Zustandszugänge sowie ein XR-Teleoperationsprojekt; die konkrete Gerätevariante muss dazu passen.

Worauf kommt es bei der Auswahl einer humanoiden Forschungsplattform an?

Lehrplattform mit dokumentierten Schnittstellen

Passt, wenn: Studierende wiederholt Programmier- und ROS-basierte Versuche am Roboter entwickeln sollen.

Abwägung: Softwareversion und Zugriff der angebotenen Variante müssen zur Laborumgebung passen; dokumentierte ROS-Pakete belegen nicht automatisch ROS-2-Unterstützung.

Plattform für Bewegung und Interaktion

Passt, wenn: Das Projekt bipedale Bewegung, Manipulation oder Interaktion an einem größeren physischen System untersucht.

Abwägung: Bewegungsumfang, Platzbedarf, Absicherung und Betreuung müssen zum geplanten Versuchsaufbau passen.

Plattform für Teleoperation und Versuchsdaten

Passt, wenn: Fernsteuerung und die Erfassung von Roboterzuständen Teil des Forschungsprotokolls sind.

Abwägung: Ein öffentliches Softwareprojekt bestätigt weder die Freischaltung am angebotenen Gerät noch ein fertiges Datenerfassungspaket.

Anliegen Beim Kauf prüfen Wem es besonders wichtig ist
Entwicklungszugang Modellvariante, freigeschaltete SDK- oder API-Zugänge, ROS-Version und Zugriff auf Sensor- und Aktordaten anhand eines passenden Testprojekts prüfen. Wenn Programmierübungen oder eigene KI-Versuche im Mittelpunkt stehen, sollte die Softwareumgebung praktisch erprobt werden. Etwa 33 % der Verbraucher stellen den Entwicklungszugang an erste Stelle.
Sicherer Laborbetrieb Betriebsarten, Aufstellfläche, Zugang von Personen, Beaufsichtigung und Schutzmaßnahmen für jeden geplanten Versuch oder jede Vorführung klären. Bei wechselnden Studierendengruppen oder Vorführungen zählt, ob sich der konkrete Aufbau kontrolliert betreiben lässt. Etwa 27 % der Verbraucher priorisieren den sicheren Betrieb.
Teleoperation und Versuchsdaten Kompatible Roboter- und XR-Hardware, verfügbare Zustandsdaten, Exportmöglichkeiten und den Umgang mit Aufnahmen von Personen prüfen. Wenn fernsteuerbare Versuche und auswertbare Daten zum Projekt gehören, ist der tatsächliche Datenzugang entscheidend. Etwa 20 % der Verbraucher geben diesem Anliegen Vorrang.
Betreuung und Wartung Schulung, Softwarepflege, Ersatzteile, Reparaturweg und vereinbarte Supportbedingungen für die konkrete Variante schriftlich festhalten. Wer die Plattform über mehrere Lehr- oder Projektzyklen nutzen möchte, braucht planbare Wartungswege. Etwa 20 % der Verbraucher stellen Betreuung und längerfristigen Betrieb an erste Stelle.

Häufige Beschaffungsfehler bei humanoiden Robotern

  • Eine Bewegungsdemo mit einem freigeschalteten Forschungsgerät gleichsetzen

    Herstellerdokumentation zu Entwicklungswerkzeugen belegt nicht automatisch, dass der Zugang bei jeder angebotenen Variante enthalten ist.

    Halten Sie die vollständige Modellbezeichnung und die benötigten SDK-, API- und Sensorzugänge im Angebot fest und lassen Sie einen passenden Zugriff vorführen.

    Je nach benötigtem Zugang kann eine andere Modellkonfiguration oder ein zusätzlicher Entwicklungszugang erforderlich sein.

  • „ROS-Unterstützung“ ohne Versionsprüfung einplanen

    Die eingesehene Einrichtungsanleitung für ROBOTIS OP3 beschreibt ROS Kinetic; daraus folgt keine sofort einsatzbereite ROS-2-Umgebung.

    Prüfen Sie mit dem vorgesehenen Labor-Image einen konkreten Sensor- und Steuerungsversuch, bevor Sie die Plattform einplanen.

  • CE-Kennzeichnung mit sicherem Betrieb im Labor gleichsetzen

    Die Deutsche Gesetzliche Unfallversicherung weist auf mögliche Verletzungsrisiken bei Kollisionen hin. Soweit § 3 BetrSichV anwendbar ist, ersetzt eine CE-Kennzeichnung die Gefährdungsbeurteilung für das Arbeitsmittel nicht.

    Beurteilen Sie Laborversuche und öffentliche Vorführungen anhand der tatsächlichen Bewegungen, des Aufbaus und des Zugangs von Personen.

Relevante Marken für humanoide Lehr- und Forschungsplattformen

Unitree

G1 und G1-EDU-Konfigurationen sind für bipedale Entwicklungs- und Interaktionsversuche relevant.

  • Unitree Robotics dokumentiert SDK- und ROS-2-Werkzeuge sowie ein XR-Teleoperationsprojekt.
  • Die konkrete Grund- oder EDU-Version muss auf ihre tatsächlich verfügbaren Schnittstellen geprüft werden. Öffentliche Softwaredokumentation bestätigt weder eine Freischaltung noch deutschen Mehrjahressupport.

ROBOTIS

OP3 ist ein Miniaturhumanoid für forschungsorientierte Lehrversuche mit dokumentierten ROS-Paketen und Hardwaredateien.

  • Die ROBOTIS-Dokumentation nennt für OP3 ROS Kinetic, DYNAMIXEL-SDK und Dateien zu Hardwarekomponenten.
  • Die Anleitung bestätigt keine ROS-2-Umgebung. ROBOTIS weist außerdem darauf hin, dass Reparaturverfahren regional unterschiedlich sind; konkrete deutsche Service- und Ersatzteilbedingungen sollten vereinbart werden.

PAL Robotics

TALOS ist eine große, forschungsorientierte bipedale Plattform für Bewegungs- und Manipulationsversuche.

  • PAL Robotics beschreibt die ROS-basierte Konfigurierbarkeit des TALOS und dokumentiert einen Supportkanal über ein Ticketsystem.
  • Für die Beschaffung sind Entwicklungszugänge, Schulung, konkrete Supportleistungen und die anwendbaren Unterlagen für den Einsatz in Deutschland gesondert zu klären.

Humanoide Roboter für Lehr- und Forschungsprojekte bei Joybuy

Die folgenden Joybuy-Produkte beziehen sich auf humanoide Entwicklungs-, Interaktions- und Lehrszenarien; prüfen Sie die Funktionen und Grenzen jeder konkreten Variante anhand Ihres Versuchsplans.

Booster Robotics K1 Geek humanoider Roboter

Booster Robotics K1 Geek – humanoider Roboter

Die Produktbeschreibung ordnet das Modell KI-Entwicklung und humanoiden Bewegungs- und Interaktionsversuchen zu.

Im Produktnamen angegeben: 48 TOPS AI und 22 DoF.

Bei Joybuy ansehen
Booster Robotics K1 Edu humanoider Roboter

Booster Robotics K1 Edu – humanoider Roboter

Die Produktbeschreibung richtet das Modell an Bildungs- und Forschungsprojekte mit eigener Programmierung und KI-Experimenten.

Im Produktnamen angegeben: 117 TOPS AI und 22 DoF.

Bei Joybuy ansehen
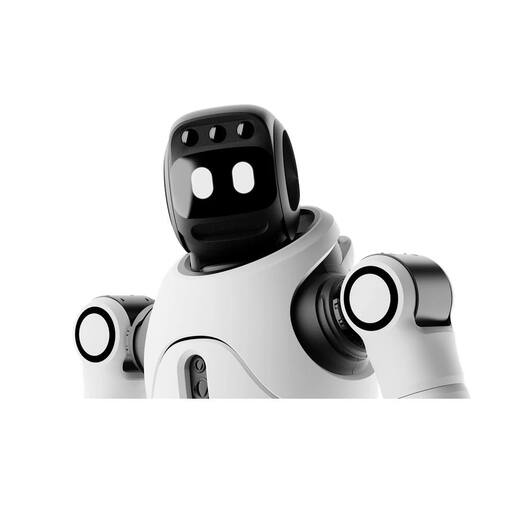
AGIBOT X2 Ultra humanoider Roboter

AGIBOT X2 Ultra – humanoider Roboter

Die Produktangaben führen das Modell für Forschungs- und Entwicklungsanwendungen sowie Wahrnehmungs- und Navigationsversuche an.

Die Produktangaben warnen vor Quetsch- und Stoßgefahren an Gelenken und nennen Beaufsichtigung und Abstand beim autonomen Betrieb als Vorsichtsmaßnahmen.

Bei Joybuy ansehen
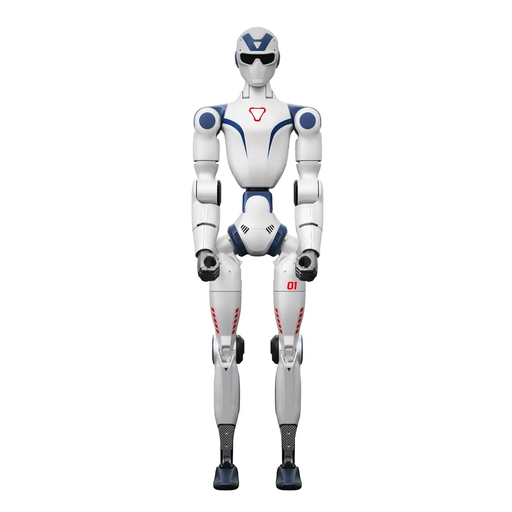
Unitree R1 Air humanoider Roboter

Unitree R1 Air – humanoider Roboter

Die Produktbeschreibung nennt Entwickler sowie Anwendungen rund um KI, Robotik und Mensch-Maschine-Interaktion.

Im Produktnamen angegeben: monokulare Kamera und 20 Freiheitsgrade. Die Produktangaben warnen vor dem Betrieb nahe Treppen, Kanten oder unebenen Flächen sowie vor Quetschgefahren an beweglichen Gelenken.

Bei Joybuy ansehen
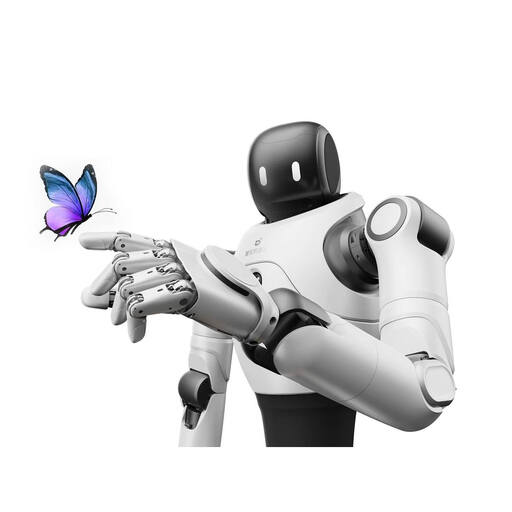
AGIBOT X2 humanoider Roboter

AGIBOT X2 – humanoider Roboter

Die Produktangaben nennen visuelle, sprachliche und taktile Interaktion für entsprechende Versuche.

Für diese X2-Ausführung wird Sekundärentwicklung als nicht unterstützt angegeben. Prüfen Sie daher, ob der vorgesehene Versuch ohne eigene Entwicklungszugänge durchführbar ist.

Bei Joybuy ansehen

Häufige Fragen zu humanoiden Robotern im Hochschullabor

Reicht eine CE-Kennzeichnung für den Einsatz im Hochschullabor?

Nein, sie ersetzt nicht die betriebliche Gefährdungsbeurteilung. Soweit § 3 BetrSichV für ein von der Hochschule verwendetes Arbeitsmittel gilt, muss die Gefährdung vor der Verwendung beurteilt werden; die Vorschrift stellt ausdrücklich klar, dass eine CE-Kennzeichnung diese Pflicht nicht aufhebt. Zusätzlich sind die für das konkrete Produkt geltenden Anforderungen an Bereitstellung oder Inbetriebnahme zu prüfen.

Sind eigens entwickelte Forschungsroboter immer von Maschinenanforderungen ausgenommen?

Nein. § 1 der 9. ProdSV beschreibt eine eng gefasste Ausnahme für Maschinen, die speziell für Forschungszwecke konstruiert und gebaut wurden und zur vorübergehenden Verwendung in Laboratorien bestimmt sind. Ob die Voraussetzungen erfüllt sind, ergibt sich nicht allein aus der Bezeichnung als Forschungsroboter oder aus dem Hochschulstandort.

Wie sollten Studierende mit einem Bewegungsversuch beginnen?

Richten Sie den Versuch anhand der Herstelleranleitung und der Gefährdungsbeurteilung für den konkreten Betrieb ein und beaufsichtigen Sie ihn. Unitrees G1-Debugging-Anleitung beschreibt für einen bestimmten Ablauf eine Sicherung am Schutzhalter; das ist keine allgemeine Betriebsfreigabe für andere Versuche oder Roboter.

Was ist bei einer öffentlichen Vorführung oder Benutzerstudie zusätzlich zu beachten?

Beurteilen Sie die Gefährdungen des tatsächlichen Aufbaus, insbesondere wenn Personen in der Nähe des Roboters sind. Werden identifizierbare Personen erfasst, ist außerdem die passende datenschutzrechtliche Grundlage für den konkreten Zweck zu klären; Forschung allein ersetzt diese Prüfung nicht.

Welche Serviceleistungen sollte das Angebot für den Laborbetrieb aufführen?

Lassen Sie für die konkrete Variante und den gewünschten Zeitraum Schulung, Softwarepflege, Ersatzteile, Reparaturweg und gegebenenfalls Fernsupport aufführen. Die von ROBOTIS beschriebenen Reparaturverfahren unterscheiden sich nach Region; ein von PAL Robotics dokumentiertes Ticketsystem legt für sich genommen keine deutschen Vertragsbedingungen fest.

Welcher Rechtsstand gilt für eine Beschaffung nach dem 20. Januar 2027?

Ab dem 20. Januar 2027 ersetzt die Verordnung (EU) 2023/1230 das bisherige EU-Maschinenrecht. Für eine spätere Bereitstellung oder Inbetriebnahme ist der dann anwendbare Rechtsstand einschließlich der Bedingungen für das konkrete Produkt erneut zu prüfen.