Worauf sollten Hochschul- und KI-Labore beim Kauf achten?
Vergleicht die Plattformen entlang des wichtigsten Projektziels: Entwicklungszugang, Bewegung, Wahrnehmung oder verlässlicher Laborbetrieb.
| Anliegen |
Beim Kauf prüfen |
Wem ist das wichtiger? |
| Entwicklungszugang |
Exakte Modell- und Variantenbezeichnung, SDK/API, ROS-Version und Unterstützung des eigenen Codes bestätigen lassen. |
Wenn wir eigene Steuerungs- oder KI-Software entwickeln, brauchen wir Zugriff auf die passenden Befehle und Daten. Etwa 31 % der Verbraucher priorisieren den Entwicklungszugang ihrer konkreten Variante. |
| Bewegung und Versuchsaufbau |
Bewegungsaufgabe, Abmessungen, Steuerungszugang, Versuchsfläche und erforderliche Aufsicht zusammen planen. Die BAuA beschreibt die Gefährdungsbeurteilung als Pflicht des Arbeitgebers für Arbeitsplätze. |
Für Gang- und Ganzkörperversuche müssen Roboter und Versuchsfläche zum geplanten Aufbau passen. Etwa 25 % der Verbraucher stellen Bewegung und Versuchsaufbau an erste Stelle. |
| Sensorik und Datenverarbeitung |
Kameras, Mikrofone und zugängliche Datenströme je Variante abgleichen; bei personenbezogenen Daten Rechtsgrundlage und gegebenenfalls Übermittlungen außerhalb des EWR prüfen. Die Europäische Kommission und der Europäische Datenschutzausschuss beschreiben dafür die einschlägigen Bedingungen. |
Wenn wir Wahrnehmung oder Interaktion erforschen, brauchen wir die passenden Bild- oder Audiodaten und einen dazu passenden Verarbeitungsweg. Etwa 25 % der Verbraucher priorisieren Sensorik und Datenverarbeitung. |
| Integration und Betrieb |
Lieferumfang, Einweisung, Integrationsverantwortung, Ersatzteilweg, Reaktionszeiten und Garantiebearbeitung im konkreten Angebot klären. |
Für regelmäßige Laborversuche müssen Zuständigkeiten bei Einrichtung, Störungen und Ersatzteilen geklärt sein. Etwa 19 % der Verbraucher setzen den Schwerpunkt auf Integration und Service. |
Humanoide Entwicklungsplattformen bei Joybuy
Die folgenden Produktoptionen beziehen sich auf humanoide Entwicklungs-, Wahrnehmungs- und Bewegungsprojekte. Prüft für das konkrete System die CE-Kennzeichnung, Herstellerangaben, deutsche Bedienungsanleitung mit Nutzungs- und Warnhinweisen sowie die Konformitätserklärung; die Produktbeschreibung allein bestätigt diese Unterlagen nicht.
 Kein Bild verfügbar
Booster Robotics K1 Geek, 48 TOPS, 22 DoF
Für Teams, die eine humanoide Plattform für eigene Entwicklungsarbeit und Bewegungsversuche vergleichen.
Im Produktnamen angegeben: 48 TOPS und 22 DoF.
Bei Joybuy ansehen
Kein Bild verfügbar
Booster Robotics K1 Edu, 117 TOPS, 22 DoF
Eine Option für Forschungsteams, die eine als EDU bezeichnete Entwicklungsplattform prüfen.
Im Produktnamen angegeben: 117 TOPS und 22 DoF.
Bei Joybuy ansehen
 Kein Bild verfügbar
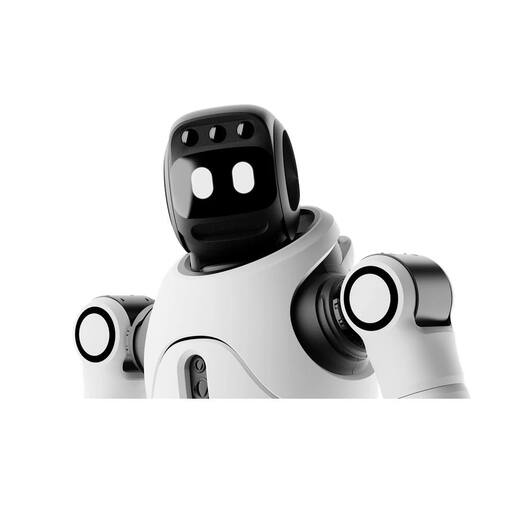
AGIBOT X2 Ultra
Für Teams, die eine humanoide Plattform für Entwicklungs-, Wahrnehmungs- und Bewegungsprojekte prüfen.
Die Produktbeschreibung nennt für die X2 Ultra 31 DoF, ein Orin-NX-Rechenboard, RGB-D-Kamera und LiDAR sowie ein Gewicht von etwa 37 kg. Sie weist auf beaufsichtigten Betrieb und Abstand bei autonomem Betrieb hin.
Bei Joybuy ansehen
 Kein Bild verfügbar
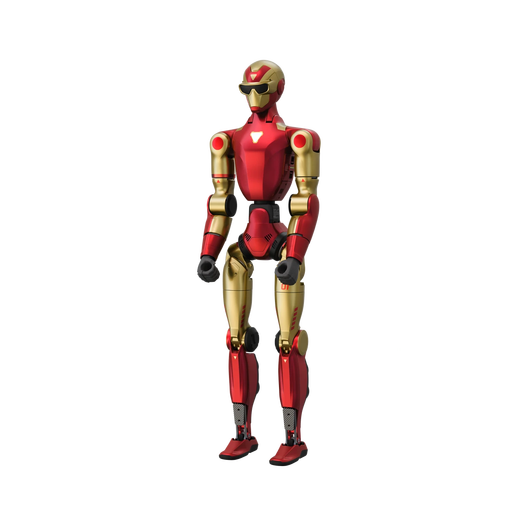
Unitree R1 Air, Monokamera, 20 DoF
Eine kompakte Plattformoption für Teams, die visuelle Wahrnehmungs- und Bewegungsprojekte vergleichen.
Im Produktnamen angegeben: Monokamera und 20 DoF.
Bei Joybuy ansehen
 Kein Bild verfügbar
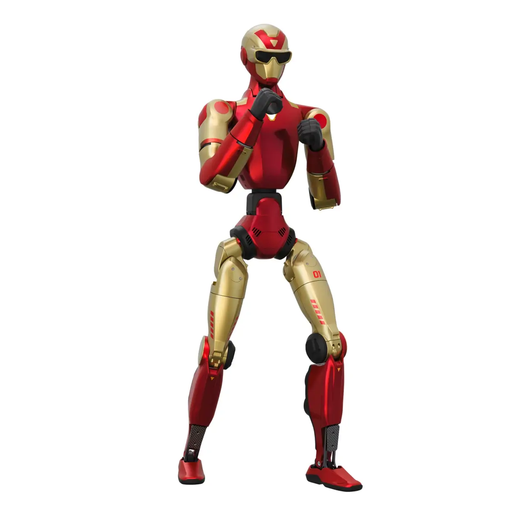
Unitree R1, zwei Kameras, 26 DoF
Eine Option für Teams, die visuelle Wahrnehmung mit Bewegungs- oder Interaktionsversuchen verbinden möchten.
Im Produktnamen angegeben: zwei Kameras und 26 DoF.
Bei Joybuy ansehen
Häufige Fragen zu humanoiden Forschungsrobotern
Reicht die Angabe „ROS-kompatibel“ für unseren bestehenden Code?
Nein, die Angabe allein reicht nicht. Gleicht Robotermodell, Variante, ROS-Version und die bereitgestellten Pakete mit eurem Code ab. ROBOTIS bezeichnet ausdrücklich die 2025er OP3-Neuauflage als für ROS 2 entwickelt; daraus folgt keine pauschale Kompatibilität anderer Versionen.
Was sollten wir vor Bewegungsversuchen im Hochschullabor organisieren?
Legt Versuchsfläche, Beaufsichtigung und Schutzmaßnahmen passend zur konkreten Bewegung fest und bezieht die zuständige Arbeitsschutzstelle ein. Die BAuA beschreibt die Gefährdungsbeurteilung als Pflicht des Arbeitgebers für Arbeitsplätze; daraus lässt sich kein allgemeiner Sicherheitsabstand für ein bestimmtes Robotermodell ableiten.
Dürfen Aufnahmen von Versuchspersonen einfach in eine externe Cloud geladen werden?
Nein, nicht allein deshalb, weil die Aufnahmen in einem Forschungsprojekt entstehen. Bei personenbezogenen Daten braucht das Projekt eine passende Rechtsgrundlage; bei einem externen Auftragsverarbeiter sind die vertraglichen Pflichten und bei Übermittlungen außerhalb des EWR zusätzlich die dafür geltenden Voraussetzungen zu prüfen. Ob ein Roboter einen Cloud-Dienst nutzt, hängt vom konkreten Aufbau ab.
Welche Serviceleistungen lassen sich für eine deutsche Hochschulbeschaffung belegen?
United Robotics Group bietet für NAO einen Supportweg und Anfragen zu Ersatzteilen und Wartung an. RBTX erklärt, bei Integrationsbedarf einen Partner aus seinem Netzwerk empfehlen zu können; das ist keine Zusage, dass der Marktplatz selbst jeden humanoiden Roboter integriert. Leistungsumfang und Reaktionszeiten sollten im konkreten Angebot stehen.
Welche Konformitätsunterlagen sollten wir für das angebotene System prüfen?
Prüft für das konkrete System CE-Kennzeichnung, Herstellerangaben, eine deutsche Bedienungsanleitung mit Nutzungs- und Warnhinweisen sowie die Konformitätserklärung. Die Bundesnetzagentur nennt diese Punkte im Zusammenhang mit ihrer Marktüberwachung; eine allgemeine Produktbeschreibung oder ein SDK-Handbuch ersetzt die Prüfung der konkreten Unterlagen nicht.


