Für wen kommen die Lösungen infrage?

Betriebe mit wechselnden Maschinenaufgaben

Sie möchten verschiedene Werkstücke an mehreren vorhandenen Stationen handhaben und zunächst in einem Pilotversuch klären, ob eine flexible Plattform die benötigten Greif-, Einlege- und Bedienhandlungen beherrscht. Fraunhofer IPA und Fraunhofer IEM beschreiben Maschinenbeladung und -verkettung als mögliche Einsatzfelder.

Betriebe mit verteilten, definierten Stationen

Sie müssen abwägen, ob ein mobiler Manipulator geeignete Fahrwege und Maschinenzugänge erreicht oder eine humanoide Plattform für die unterschiedlichen Aufgaben sinnvoll zu erproben ist. Fraunhofer IEM beschreibt das Bestücken und Verketten von Maschinen als Einsatzfeld.

Betriebe mit wiederkehrendem Beschickungstakt

Sie vergleichen feste Abläufe an erreichbaren Maschinen mit einer mobilen Lösung und prüfen, welche Greifer, Maschinenzugänge und Steuerungsschnittstellen erforderlich sind. Universal Robots beschreibt Maschinenbeschickung als Anwendungsfeld für stationäre Roboterlösungen.

Worauf kommt es bei der Auswahl an?

Anliegen Was beim Kauf zu prüfen ist Für wen das wichtig ist
Werkstück greifen und einlegen Werkstückvarianten, Orientierung und Spannmittel; Greifer oder Hand der genauen Konfiguration sowie wiederholte Einlege- und Entnahmeversuche. Wenn ich unterschiedliche Werkstücke sicher greifen und korrekt in die Maschine einlegen muss, zählt der Ablauf am echten Werkstück mehr als eine allgemeine Greifvorführung. Bei Verbrauchern mit diesem wichtigsten Anliegen sind es ungefähr 26 %.
Mehrere Stationen erreichen Fahrwege und Hindernisse; Positionierung an jeder Maschine sowie Zugang zu Türen und Bedienelementen. Wenn mehrere räumlich verteilte Maschinen bedient werden sollen, muss die Plattform jede Station tatsächlich erreichen und dort passend stehen. Ungefähr 21 % der Verbraucher stellen den Stationswechsel an erste Stelle.
Takt im Produktionsablauf Vollständige Zyklen je Station einschließlich Werkstückwechseln und Störungen gegen den betrieblichen Takt prüfen. Wenn ein wiederkehrender Ablauf zählt, möchte ich wissen, ob der gesamte Maschinenzyklus die betriebliche Vorgabe erfüllt. Bei Verbrauchern mit Takt und Wiederholbarkeit als Hauptanliegen sind es ungefähr 21 %.
Steuerung und Integration Maschinensignale und Freigaben, Softwarezugang der konkreten Variante sowie Türlösung und Integrationsverantwortung klären. Wenn der Roboter mit Maschinensteuerung und Tür zusammenspielen muss, brauche ich klare Schnittstellen und Zuständigkeiten für die Gesamtanlage. Ungefähr 16 % der Verbraucher setzen dieses Integrationsthema an erste Stelle.
Schutz der Beschäftigten Gefährdungsbeurteilung für Arbeitsmittel, Umgebung und Werkstücke; Schutzmaßnahmen, Störungsbeseitigung und Unterweisung festlegen. Wenn Menschen im Arbeitsbereich tätig sind, möchte ich die Risiken des gesamten Ablaufs vor der Inbetriebnahme beurteilen lassen. Bei Verbrauchern, die den Arbeitsschutz als wichtigstes Anliegen priorisieren, sind es ungefähr 16 %.

Welche Fehler sollten Sie vermeiden?

  • Ein Bewegungsvideo als Beleg für Maschinenbeschickung werten

    Eine gezeigte Bewegung beweist nicht, dass die Hand oder der Greifer das konkrete Werkstück zuverlässig ausrichtet und in das Spannmittel einlegt.

    Fordern Sie einen wiederholten vollständigen Ablauf mit Ihrer Werkstück-Maschinen-Kombination an, einschließlich Entnahme und möglicher Störungen.

    Ein belastbarer Pilot kann zusätzliche Versuche, die Entwicklung eines passenden Greifers und Integrationsarbeit erfordern.

  • G1-Angebote ohne genaue Variantenprüfung als G1 EDU einstufen

    Unitree unterscheidet G1 und G1 EDU unter anderem bei der maximalen Armlast; eine bestimmte Hand kann für die EDU-Variante optional sein. Das Joybuy-Angebot für den G1 nennt SDK/API derzeit als nicht verfügbar.

    Lassen Sie die vollständige Produktvariante, die enthaltene Hand und den zugesagten Softwarezugang für genau das angebotene Produkt schriftlich bestätigen.

    Ein fehlender Entwicklungszugang kann die geplante Integration erschweren oder eine andere Konfiguration erforderlich machen.

  • Eine mobile Route ohne Stationseinrichtung mit einer festen Zelle vergleichen

    Mobilität löst weder das Einlegen in ein Spannmittel noch die Kommunikation mit der Maschine. Auch eine feste Zelle benötigt passende Maschinenzugänge.

    Vergleichen Sie vollständige Abläufe und Integrationsumfänge je Station, statt nur die Roboterplattformen gegenüberzustellen.

  • CE-Kennzeichnung mit einer Freigabe des gesamten Arbeitsplatzes gleichsetzen

    Eine CE-Kennzeichnung am Arbeitsmittel ersetzt nicht die Gefährdungsbeurteilung des konkreten Einsatzes. Das Bundesministerium der Justiz weist in der Betriebssicherheitsverordnung auf diese Arbeitgeberpflicht hin.

    Dokumentieren Sie die Produktanforderungen und die fachkundige Beurteilung des integrierten Einsatzes getrennt.

Relevante Marken im Überblick

Unitree

G1 und G1 EDU sind unterschiedlich ausgestattete humanoide Plattformen, die für Bewegungs- und Manipulationsaufgaben geprüft werden können.

  • Unitree nennt eine maximale Armlast von etwa 2 kg für den G1 und etwa 3 kg für den G1 EDU. Eine optional erhältliche Dex3-1-Hand ist für die EDU-Konfiguration gesondert zu prüfen.
  • Diese Herstellerangaben belegen weder die Eignung für ein bestimmtes Werkstück noch einen sicheren Produktionstakt. Das Joybuy-Angebot für den G1 nennt SDK/API derzeit als nicht verfügbar.

KUKA

Der KMR iiwa ist eine spezialisierte Vergleichsroute für mobile Maschinenaufgaben mit Roboterarm.

  • KUKA beschreibt die Verbindung einer mobilen Plattform mit dem LBR-iiwa-Roboterarm.
  • Andocken, Greifer, Maschinenfreigaben und Schutzkonzept müssen für den jeweiligen Betrieb ausgelegt werden; die Plattformangabe allein belegt keine Eignung für den Personenverkehr oder den konkreten Maschinenzugang.

Universal Robots

Der UR20-1750 und Lösungen zur Maschinenbeschickung dienen als Vergleich für eine zweckgebundene stationäre Roboterlösung.

  • Universal Robots nennt für den UR20-1750 eine reguläre Nutzlast von 20 kg, eine erweiterte Nutzlast von 25 kg und eine Reichweite von 1750 mm.
  • Diese Herstellerwerte sagen nicht aus, welche Maschine vor Ort erreichbar ist oder welcher Takt erreicht wird. Greifer, Tür und Schnittstellen sind für den konkreten Einsatz gesondert auszulegen.

NEURA Robotics

NEURA beschreibt 4NE1 als humanoiden Entwicklungs- und Anfragekandidaten, auch mit Varianten auf Rädern für industrielle Umgebungen.

  • Der Hersteller beschreibt unterschiedliche Varianten, darunter Ausführungen auf Rädern und eine Version mit siebter Achse für größere Reichweite.
  • Herstellerangaben und eine Reservierungsanfrage sind kein unabhängiger Nachweis für Maschinenbeschickung oder die sofortige Verfügbarkeit einer integrierten Variante.

Joybuy-Produkte für den Vergleich

Die folgenden Joybuy-Produkte sind humanoide Roboter und Entwicklungsplattformen. Für einen Maschinenbeschickungspiloten müssen Werkstückhandhabung, Softwarezugang, Takt und Schutzkonzept an der konkreten Station geprüft werden.

Booster Robotics K1 Geek humanoider Roboter

Booster Robotics K1 Geek Humanoid Robot

Als humanoide Entwicklungsplattform kommt das Modell für einen kontrollierten Pilotversuch infrage; die Eignung für eine konkrete Maschinenaufgabe muss am Einsatzort geprüft werden.

Der Produkttitel nennt 48 TOPS AI und 22-DoF.

Joybuy
Booster Robotics K1 Edu humanoider Roboter

Booster Robotics K1 Edu Humanoid Robot

Die im Produkttitel als Bildungs- und Forschungsplattform bezeichnete Variante lässt sich für einen kontrollierten Pilotversuch prüfen; die konkrete Maschinenintegration ist gesondert zu erproben.

Der Produkttitel nennt 117 TOPS AI und 22-DoF.

Joybuy
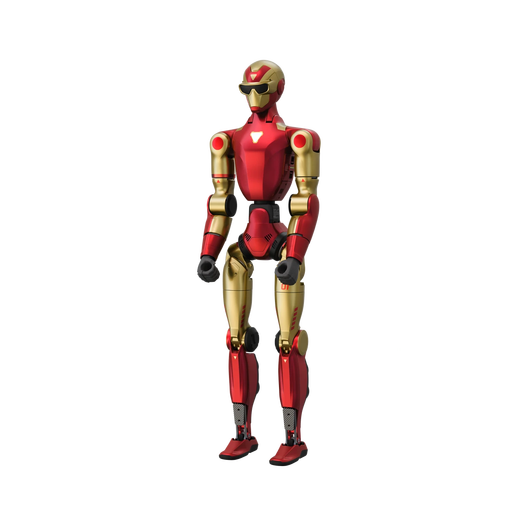
Unitree R1 Air humanoider Roboter

Unitree R1 Air Humanoid Robot

Als humanoider Roboter kann das Modell für einen kontrollierten Pilotversuch betrachtet werden; ob es Werkstücke an einer bestimmten Maschine handhaben kann, ist vor Ort zu prüfen.

Der Produkttitel nennt 20 Freiheitsgrade und eine Monokularkamera.

Joybuy
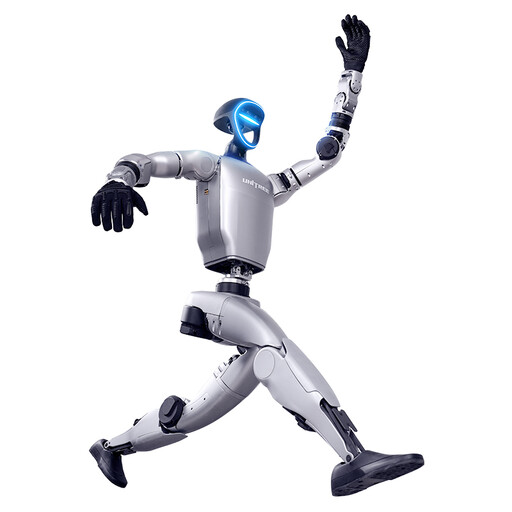
Unitree G1 humanoider Roboter

Unitree G1 Humanoid Robot

Der G1 kann als humanoide Plattform für einen kontrollierten Pilotversuch geprüft werden; Werkstückhandhabung und Integration müssen zur konkreten Maschinenaufgabe passen.

Für diese Version ist laut Produktangabe SDK/API derzeit nicht verfügbar. Klären Sie deshalb den benötigten Softwarezugang vor der Auswahl.

Joybuy

Häufige Fragen

Was sollten Sie vor einem Beschickungspiloten praktisch erproben?

Prüfen Sie mit realen Werkstücken und den vorgesehenen Maschinenzugängen wiederholt den vollständigen Ablauf: Greifen, Einlegen, Entnehmen, Tür- und Bedienhandlungen sowie den Umgang mit Störungen. Herstellerangaben zur Armlast und einzelne Vorführungen ersetzen diesen anwendungsbezogenen Versuch nicht.

Reicht es, wenn der Roboter eine CNC-Tür mechanisch öffnen kann?

Nein. Türantrieb, Maschinenzustand und Robotersteuerung müssen passend integriert werden. Beim Safedoor SD100 beschreibt der Anbieter eine Verbindung von Steuerung, Roboter, CNC-Maschine und Bedienfeld; ob die Lösung zu Ihrer Maschine passt, muss gesondert geprüft werden.

Welche laufenden Aufwände sollten Sie in den Vergleich aufnehmen?

Lassen Sie Greifer und Türanpassungen, Integration, Ersatzteile, Softwarezugang, Schulung und die Betreuung der Stationen getrennt ausweisen. So können Sie den Umfang des Projekts mit den Anforderungen Ihrer Maschinen vergleichen, statt nur die Roboterplattform zu betrachten.

Genügt in Deutschland das CE-Zeichen eines Roboters für den Betrieb an mehreren Maschinen?

Nein. Die jeweils geltenden Produktanforderungen für die bereitgestellten Produkte und gegebenenfalls die integrierte Gesamtheit sind zu prüfen. Unabhängig von einer CE-Kennzeichnung muss der Arbeitgeber vor der Verwendung die Gefährdungen am konkreten Arbeitsplatz beurteilen lassen. Ob die Integration als neue Gesamtheit von Maschinen einzuordnen ist, hängt vom Einzelfall ab.

Gilt die neue EU-Maschinenverordnung bereits für das Inverkehrbringen?

Am 19. Oktober 2026 gilt sie dafür noch nicht. Nach Angaben der Bundesanstalt für Arbeitsschutz und Arbeitsmedizin ist die Verordnung (EU) 2023/1230 ab dem 20. Januar 2027 anzuwenden; bis zum 19. Januar 2027 gilt weiterhin die bisherige Maschinenrichtlinie. Klären Sie deshalb, wann das konkrete Produkt oder die integrierte Anlage in Verkehr gebracht wird.