
Lieferung heute & morgen

Qualitätsgarantie

Willkommens-Angebote freischalten: KOSTENLOSE Lieferung | Bis zu 80 % RABATT | Kostenlose 30-Tage-JoyPlus-Testphase
App herunterladen
Die Anschaffung einer fortschrittlichen Roboterplattform stellt für Forschungseinrichtungen und Entwicklungsabteilungen eine erhebliche Investition dar. Ein humanoider Roboter für Entwicklung ist mehr als nur ein technisches Ger?t; er ist ein zentrales Werkzeug, das den Fortschritt in den Bereichen KI, autonome Systeme und Mensch-Maschine-Interaktion ma?geblich beeinflussen kann. Eine Fehlentscheidung führt nicht nur zu finanziellen Verlusten, sondern kann auch Forschungsprojekte um Monate oder Jahre zurückwerfen. Als Ihr Joybuy Product Recommendation Officer helfe ich Ihnen, die entscheidenden Faktoren zu erkennen und h?ufige Fallstricke zu umgehen.
Viele Plattformen werden mit beeindruckenden Marketingversprechen beworben, die einer genauen Prüfung oft nicht standhalten. Bevor Sie einen humanoiden Roboter kaufen, sollten Sie besonders auf drei verbreitete Probleme achten:
Um eine fundierte Entscheidung zu treffen, sollten Sie Ihre Bewertung auf objektive technische Parameter konzentrieren. Diese drei Kriterien sind für den erfolgreichen Einsatz in Forschung und Entwicklung nicht verhandelbar.
Die Software-Entwicklungsumgebung (Software Development Kit, SDK) ist das Herzstück jeder Forschungsplattform. Eine leistungsf?hige Plattform muss ein offenes und umfassend dokumentiertes SDK bereitstellen. Achten Sie auf folgende Punkte:
Die F?higkeit eines Roboters, seine Umgebung wahrzunehmen und sich darin zurechtzufinden, h?ngt direkt von seiner sensorischen Ausstattung ab. Für eine echte autonome Navigation sind folgende Komponenten von zentraler Bedeutung:
Die physischen F?higkeiten eines humanoiden Roboters definieren sein Einsatzspektrum. Die Anzahl der Freiheitsgrade gibt an, wie viele unabh?ngige Bewegungsm?glichkeiten der Roboter besitzt.
Basierend auf den oben genannten Kriterien haben wir Plattformen identifiziert, die sich für unterschiedliche professionelle Anwender eignen.
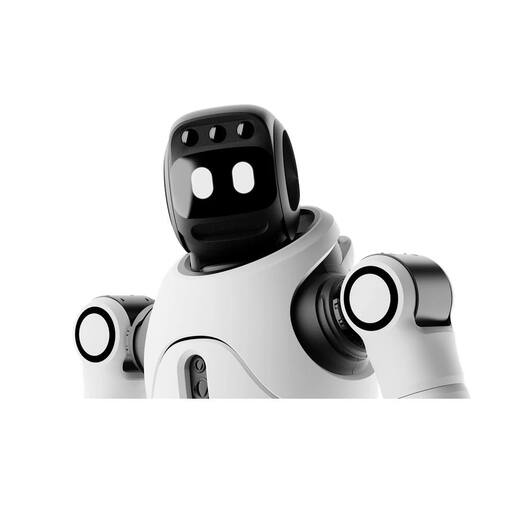
Why This Fits Their Persona: Diese Plattform ist speziell für anspruchsvolle Forschungs- und Entwicklungszwecke konzipiert. Sie richtet sich an Teams, die eine offene, leistungsstarke und mechanisch fortschrittliche Basis für Projekte in den Bereichen autonome Systeme, KI und Mensch-Roboter-Kollaboration ben?tigen.
Bietet volle Unterstützung für sekund?re Entwicklung und umgeht so geschlossene ?kosysteme. Die Ausstattung mit 3D-LiDAR und RGB-D-Kamera erm?glicht echte autonome Navigation. Mit 31 Freiheitsgraden und einem Gelenk-Spitzendrehmoment von 120 N·m werden mechanische Limitierungen vermieden.
Die Kombination aus einem hochbeweglichen bionischen K?rper und einer leistungsstarken Recheneinheit (Orin NX mit 157 TOPS) für On-Board-KI-Verarbeitung. Die offene Architektur erm?glicht eine tiefe Integration in Forschungsprojekte.
Why This Fits Their Persona: Nicht jedes Projekt erfordert eine vollst?ndige humanoide Plattform. Systemintegratoren und Entwickler, die einen Service-Roboter für Unternehmen oder eine spezialisierte Anwendung konzipieren, ben?tigen oft modulare Komponenten wie Roboterarme, mobile Basen oder spezifische Sensorsysteme.
Durch die Auswahl spezifischer Komponenten wird vermieden, in eine überdimensionierte und teure Komplettl?sung zu investieren. Entwickler behalten die volle Kontrolle über die Systemarchitektur und k?nnen eine ma?geschneiderte L?sung zusammenstellen, die exakt auf den Anwendungsfall zugeschnitten ist.
Maximale Flexibilit?t und Kostenkontrolle. Erm?glicht die Konstruktion hochspezialisierter Systeme durch die Kombination von Komponenten verschiedener Hersteller. Ideal für die Prototypenentwicklung und die Integration in bestehende Infrastrukturen.
Wir haben eine vollst?ndige, aktuelle Liste von Produkten zusammengestellt, die diese strengen Auswahlkriterien und die deutschen Sicherheitsvorschriften vollst?ndig erfüllen.
Ein bionischer Roboter zeichnet sich durch eine Konstruktion aus, die biologische Prinzipien nachahmt, um menschen?hnlichere und effizientere Bewegungen zu erzielen. Dies ?u?ert sich oft in einer h?heren Anzahl an Freiheitsgraden, elastischen Aktuatoren und einem Design, das natürliche Ganganalysen berücksichtigt. Herk?mmliche humanoide Roboter fokussieren sich m?glicherweise st?rker auf industrielle Pr?zision mit steiferen, aber weniger flüssigen Bewegungsabl?ufen.
Die Anforderungen variieren je nach Plattform. Grundlegende Kenntnisse in Python und C++ sind jedoch fast immer erforderlich. Für fortgeschrittene Anwendungen, insbesondere im Bereich der autonomen Navigation und komplexen Sensorverarbeitung, ist Erfahrung mit dem Robot Operating System (ROS/ROS 2) von gro?em Vorteil. Viele Hersteller bieten zudem eigene APIs und Simulationsumgebungen an, in die man sich einarbeiten muss.
Neben den Anschaffungskosten sollten Sie laufende Ausgaben einplanen. Dazu geh?ren der Energieverbrauch (insbesondere w?hrend des Ladevorgangs), die regelm??ige Wartung mechanischer Komponenten und der potenzielle Austausch von Verschlei?teilen wie Batterien. Einige Hersteller bieten zudem kostenpflichtige Software-Lizenzen oder Support-Vertr?ge an, deren Konditionen vor dem Kauf geprüft werden sollten.