Worauf kommt es bei der Auswahl an?
Humanoide Plattform
Prüfen, wenn: an einer Maschine mehrere wechselnde Handgriffe oder Arbeitspositionen relevant sind und sich ein begrenzter Pilot sicher gestalten lässt.
Abwägen: Herstellerangaben zu vorgesehenen Aufgaben belegen weder den passenden Maschinentakt noch die Sicherheit einer konkreten Integration.
Cobot oder spezialisierte Zelle
Prüfen, wenn: Maschine, Übergabeposition und Bewegungsfolge hinreichend definiert sind, um Greifer, Türablauf und Werkstückwechsel gezielt auszulegen.
Abwägen: Dokumentierte Anwendungen beziehen sich auf ihre jeweilige Maschine, Werkstücke und Integration; sie sind kein allgemeiner Leistungs- oder Kostennachweis.
Vergleichender Proof of Concept
Prüfen, wenn: Greifbarkeit, Variantenwechsel, Eingriffsbedarf oder Schutzkonzept für den eigenen Prozess noch offen sind.
Abwägen: Ein Pilot beansprucht Zeit und Integrationsarbeit; allgemeine Produktangaben ersetzen keinen Vergleich unter gleichen Prozessbedingungen.
Legen Sie vor dem Vergleich fest, welche Werkstücke und vollständigen Maschinenabläufe die Lösung bewältigen muss.
| Anliegen |
Beim Kauf prüfen |
Für wen ist das besonders wichtig? |
| Schutz am gemeinsamen Arbeitsbereich |
Gefährdungen für die konkrete Kombination aus Roboter, Greifer und Maschine beurteilen lassen; Zutritt und Störungen mit einbeziehen. |
Wenn Beschäftigte im Umfeld der Maschine arbeiten oder eingreifen müssen, steht für mich ein belastbares Schutzkonzept im Vordergrund. Etwa 25 % der Verbraucher würden den Beschäftigtenschutz als wichtigstes Anliegen priorisieren. |
| Schnittstellen und Unterlagen |
Tür-, Spann- und Zykluszustände sowie die Zuständigkeiten zwischen Maschinenhersteller und Integrator klären. |
Wenn die vorhandene Maschine eingebunden werden soll, brauche ich einen nachvollziehbaren Ablauf und geklärte Integrationsverantwortung. Etwa 25 % der Verbraucher würden die Maschinenanbindung an erste Stelle setzen. |
| Greifen bei Teilevarianz |
Repräsentative schwierige Werkstücke und Variantenwechsel testen; Fehlgriffe und Neueinrichtung protokollieren. |
Wenn Teile oder Positionen wechseln, ist mir wichtig, dass Greifen und Umstellen mit meinen Werkstücken funktionieren. Etwa 20 % der Verbraucher würden die Beherrschung der Varianten als vorrangiges Anliegen wählen. |
| Takt und manuelle Eingriffe |
Den vollständigen Be- und Entladezyklus messen, einschliesslich Maschinenwartezeit, Fehlversuchen und Eingriffen. |
Wenn die Maschine einen verlässlichen Ablauf benötigt, achte ich auf den ganzen Zyklus statt auf einen gelungenen Einzelgriff. Etwa 20 % der Verbraucher würden Taktstabilität und Eingriffsbedarf priorisieren. |
| Aufwand über den Pilot hinaus |
Angebote mit demselben Umfang für Greifer, Integration, Schutzkonzept, Inbetriebnahme, Änderungen und Service vergleichen. |
Wenn ich Pilot und möglichen späteren Betrieb zusammen beurteilen muss, möchte ich den Leistungsumfang nachvollziehbar vergleichen. Etwa 10 % der Verbraucher würden den Gesamtaufwand als wichtigstes Anliegen priorisieren. |
Humanoide Roboter auf Joybuy
Die folgenden Joybuy-Angebote sind humanoide Plattformen, die sich für eine Prüfung im Rahmen eines Pilotvergleichs einordnen lassen. Die Produktangaben allein belegen nicht, dass ein Modell für eine konkrete Maschinenbeladung oder deren Schutzkonzept geeignet ist.
 Kein Bild verfügbar
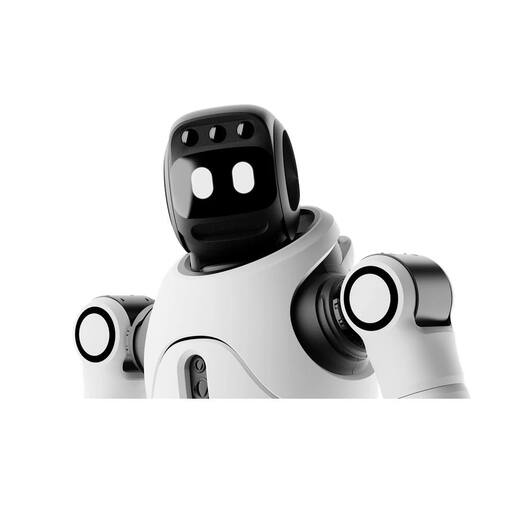
Booster Robotics K1 Geek
Als humanoide Entwicklungsplattform kann dieses Modell in einen Pilotvergleich aufgenommen werden; die Produktbezeichnung belegt keine Eignung für eine bestimmte Maschine.
Die Produktbezeichnung nennt 22 Freiheitsgrade und 48 TOPS.
Joybuy
 Kein Bild verfügbar
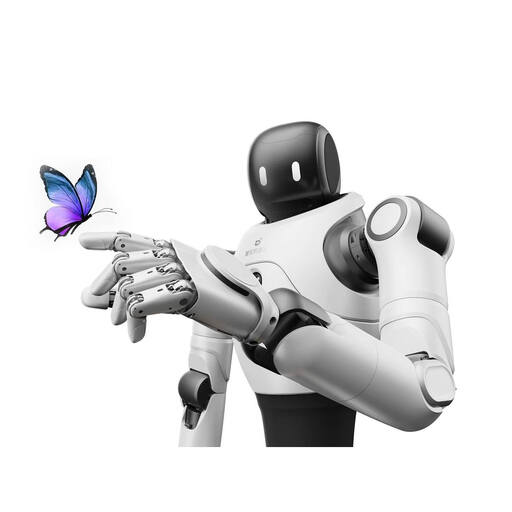
AGIBOT X2 Ultra
Als humanoide Plattform kommt das Modell für einen begrenzten Pilotvergleich infrage; prüfen Sie die konkreten Greifaufgaben und Schutzmassnahmen an der Zielmaschine.
Die Produktbeschreibung nennt 31 Freiheitsgrade. Die Traglast beträgt ohne Endeffektor höchstens 3 kg in bestimmten Körperhaltungen und höchstens 1 kg über den gesamten Bewegungsbereich.
Die Sicherheitshinweise nennen Quetsch- und Stossrisiken durch bewegliche Gelenke und das Robotgewicht.
Joybuy
 Kein Bild verfügbar
AGIBOT X2
Dieses humanoide Modell lässt sich als Pilotkandidat betrachten; die Produktangaben belegen nicht, dass Reichweite oder Traglast für den eigenen Maschinenprozess ausreichen.
Die Beschreibung nennt 27 Freiheitsgrade und 437 mm Armreichweite. Ohne Endeffektor beträgt die Traglast höchstens 3 kg in bestimmten Körperhaltungen und höchstens 1 kg über den gesamten Bewegungsbereich.
Joybuy
 Kein Bild verfügbar
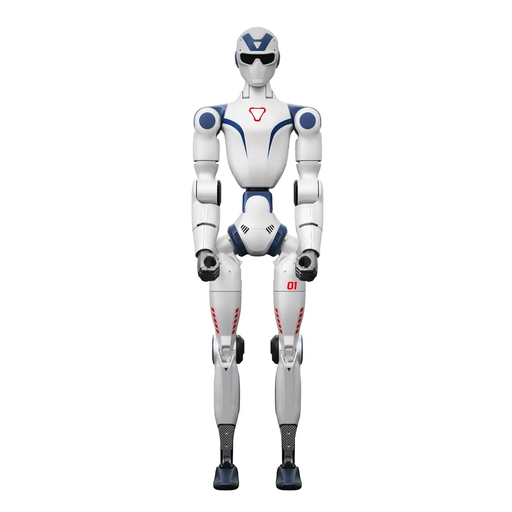
Unitree R1 Air, Blau und Weiss
Als humanoide Plattform kann das Modell in eine Pilotprüfung einbezogen werden; klären Sie vor einem Einsatz die Anforderungen der Maschinenumgebung.
Die Produktbezeichnung nennt 20 Freiheitsgrade und eine Monokularkamera. Die Produktwarnung rät vom Betrieb nahe Treppen, Kanten und unebenen Flächen ab.
Joybuy
 Kein Bild verfügbar
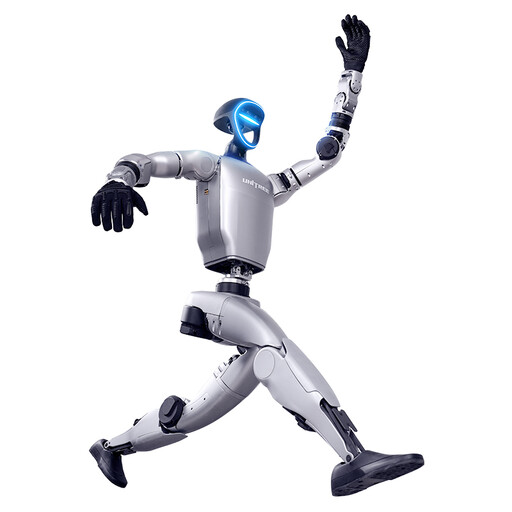
Unitree G1
Das Modell kann als humanoider Pilotkandidat geprüft werden; beurteilen Sie die konkrete Manipulationsaufgabe, statt aus der Produktbezeichnung auf den Einsatz an einer Maschine zu schliessen.
Die Produktbezeichnung nennt kraftgeregelte, geschickte Hände. Für diese Version ist SDK/API laut Produktbezeichnung noch nicht verfügbar.
Joybuy
Häufige Fragen
Welche Schnittstellen sollten Sie vor einem Beladeversuch klären?
Klären Sie mit Maschinenhersteller und Integrator die Zustände für Tür, Werkstückaufnahme, Bearbeitungsstart und Störungen sowie die Übergaben zwischen Maschinen- und Robotersteuerung. Ein von KUKA dokumentierter Ablauf mit LBR iisy zeigt eine Beladung, nach der sich die Tür vor der Bearbeitung schliesst; er belegt nicht die Schnittstellen Ihrer Maschine.
Darf ein als kollaborativ beworbener Roboter ohne weitere Prüfung neben Beschäftigten arbeiten?
Nein, die Produktbezeichnung allein gibt den konkreten Arbeitsplatz nicht frei. Für Tätigkeiten mit Beschäftigten ist eine Gefährdungsbeurteilung erforderlich; Fraunhofer IPA weist bei humanoiden Systemen zudem auf Erprobungsbedarf bei Sicherheitstechnologien hin.
Wie sollten Sie einen Pilotversuch mit wechselnden Werkstücken durchführen?
Legen Sie repräsentative Werkstücke und den vollständigen Maschinenablauf fest, bevor der Versuch beginnt. Prüfen Sie nach einem Werkstück- oder Greiferwechsel erneut Greifen, Eingriffe und betroffene Schutzmassnahmen; allgemeine Herstellerangaben belegen nicht die Eignung für die geänderte Aufgabe.
Was sollte in einer Anfrage zu Kosten und Service enthalten sein?
Fragen Sie für alle Lösungswege denselben Leistungsumfang an: Roboter oder Zelle, Greifer, Maschinenintegration, Schutzkonzept, Inbetriebnahme, Änderungen und laufende Unterstützung. Erst vergleichbare Angebote ermöglichen eine Prüfung des Aufwands für Ihren Prozess.
Welcher Rechtsstand gilt beim Inverkehrbringen rund um Januar 2027?
Nach Angaben der BAuA sind Maschinen bis 19. Januar 2027 weiterhin nach der Maschinenrichtlinie 2006/42/EG in Verkehr zu bringen; ab 20. Januar 2027 ist dafür die Verordnung (EU) 2023/1230 anzuwenden. Ob Ihre konkrete Integration eine zu bewertende Gesamtheit von Maschinen bildet und welche Unterlagen die Beteiligten bereitstellen müssen, ist anhand des Aufbaus zu klären.


