Produktionsplaner mit wechselnden Handgriffen
Sie möchten Maschinenbeladung, Greifen oder Montage an realen Werkstücken erproben und zwischen einem humanoiden System und gezielter Arm-Automatisierung entscheiden.


Wählen Sie die Automatisierung nach dem Ablauf: Ein AMR passt zum reinen Transport, ein stationärer Arm zu einem festen Greif- oder Übergabepunkt und ein mobiler Manipulator zum Transport mit anschließendem Greifen. Einen humanoiden Roboter sollten Sie als begrenzten Pilotkandidaten prüfen, wenn wechselnde Tätigkeiten in menschengeprägten Arbeitsbereichen im Mittelpunkt stehen. Testen Sie Werkstück, Greifer, Takt und Störfälle im eigenen Prozess; vor dem Einsatz mit Beschäftigten muss die Sicherheit der konkreten Gesamtanwendung bewertet werden.
Sie möchten Maschinenbeladung, Greifen oder Montage an realen Werkstücken erproben und zwischen einem humanoiden System und gezielter Arm-Automatisierung entscheiden.
Sie müssen Teile zu Produktionsstationen bringen und klären, ob Transport genügt oder am Ziel zusätzlich gegriffen und übergeben werden muss.
Sie grenzen einen Anwendungsfall für die Erprobung ab und klären vor dem Kontakt mit Beschäftigten die Arbeitsplatzgefährdungen und die Verantwortung für die integrierte Anlage.
Legen Sie zuerst fest, ob der Ablauf Transport, Greifen oder beides umfasst. Prüfen Sie danach die Aufgabe am eigenen Werkstück und die Sicherheit der integrierten Anwendung.
Passt zum Pilot, wenn: wechselnde Handhabung an mehreren für Menschen eingerichteten Punkten geprüft werden soll.
Abwägung: Beweglichkeit belegt weder zuverlässiges Greifen im konkreten Ablauf noch die Sicherheit am Arbeitsplatz.
Passt, wenn: Teile zwischen Stationen transportiert und am Ziel gegriffen oder abgelegt werden müssen.
Abwägung: Navigation, Andocken, Manipulation und Sicherheit müssen für die konkrete Kombination zusammenpassen. KUKA beschreibt den KMR iiwa als Arm auf mobiler Plattform.
Passt, wenn: Maschinenbeladung oder Pick-and-Place an einem festen Punkt mit wiederholbarem Ablauf stattfinden.
Abwägung: Der Arm übernimmt keinen Transport zwischen Stationen; Greifer, Zuführung und Sicherheitskonzept der Gesamtanlage sind gesondert zu betrachten.
Passt, wenn: Material lediglich zu einem festgelegten Übergabepunkt gebracht werden soll.
Abwägung: Ein AMR allein greift keine Teile und belädt keine Maschine; Weg und Übergabe müssen zum Einsatzort passen.
Passt, wenn: Greifen, Integration oder Wirtschaftlichkeit vor einer Produktionsintegration noch offen sind.
Abwägung: Ein Labortest liefert Entscheidungsgrundlagen, weist aber weder den späteren Produktionstakt noch die Sicherheit am Einsatzort nach. Fraunhofer IEM beschreibt die Erprobung konkreter Produktionsfälle im Labor.
| Anliegen | Beim Kauf prüfen | Wem ist das besonders wichtig? |
|---|---|---|
| Greifen und Maschinenbeladung | Werkstück samt Greiferlast, erreichbare Übergaben und Takt am eigenen Ablauf testen. | Wenn ich unterschiedliche Werkstücke greifen oder eine Maschine beladen lassen möchte, brauche ich einen Test mit den realen Teilen. Etwa 21 % der Verbraucher stellen Greifen und Beladung an erste Stelle. |
| Materialtransport | Fahrweg und Übergabe erfassen; klären, ob am Ziel zusätzlich gegriffen werden muss. | Wenn Teile nur zu einer Fertigungsstation gebracht werden sollen, möchte ich nicht mehr Manipulation einplanen als nötig. Etwa 21 % der Verbraucher priorisieren den Materialtransport. |
| Sicherheit am Arbeitsplatz | Gefährdungen und Schutzmaßnahmen am vorgesehenen Arbeitsplatz beurteilen; bei einer gekoppelten Anlage auch Konformität und Integrationsverantwortung klären. | Wenn Beschäftigte im Arbeitsbereich tätig sind, möchte ich vor dem Einsatz wissen, wie die konkrete Anlage und ihre bewegten Teile bewertet werden. Etwa 26 % der Verbraucher setzen die sichere Integration an erste Stelle. Die DGUV bezieht bei kollaborierenden Robotern auch Endeffektor und bewegte Gegenstände in die Betrachtung ein. |
| Wechselnde Tätigkeiten | Benötigte Greifer, Schnittstellen und den Aufwand für die Umrüstung zwischen Aufgaben festlegen. | Wenn Werkstücke oder Handgriffe wechseln, möchte ich wissen, ob die Plattform diese Abläufe tatsächlich abdecken kann. Etwa 16 % der Verbraucher priorisieren Anpassbarkeit an wechselnde Tätigkeiten. |
| Pilot vor Integration | Einen konkreten Werkstückfall und Kriterien für technische Machbarkeit und Wirtschaftlichkeit festlegen. | Wenn die Eignung für den Produktionsalltag noch offen ist, möchte ich einen abgegrenzten Anwendungsfall prüfen, bevor ich eine Integration plane. Etwa 16 % der Verbraucher stellen Pilot und Investitionsklärung an erste Stelle. |
Ein Entwicklungsstand oder eine Reservierung belegt nicht, dass eine einsatzfertige Konfiguration für den eigenen Produktionsfall vorliegt. NEURA Robotics bezeichnet 4NE1 als in Entwicklung.
Halten Sie Lieferumfang, Entwicklungsstand und Abnahmekriterien für den konkreten Anwendungsfall fest.
Die Nutzlast eines AMR beschreibt nicht seine Fähigkeit, Teile zu greifen. Die Traglast eines Roboterarms belegt nicht, dass eine vollständige Beladungszelle samt Greifer und Zuführung vorhanden ist.
Prüfen Sie Transport, Greifen und Maschinenübergabe als getrennte Schritte im vorgesehenen Ablauf.
Eigenschaften eines Roboters allein bewerten nicht die Gefährdungen der konkreten Anwendung. Dazu können auch Werkzeug und bewegtes Werkstück gehören.
Beurteilen Sie vor dem Einsatz mit Beschäftigten die Gesamtanwendung und die erforderlichen Schutzmaßnahmen am vorgesehenen Arbeitsplatz.
Eine Kombination aus Arm und mobiler Plattform kann Integrationsarbeit erfordern. OMRON bietet nach eigener Beschreibung keinen vollständig integrierten mobilen Manipulator als Standardprodukt an.
Klären Sie vertraglich, wer Komponenten, Schnittstellen, Integration und Dokumentation der Gesamtanlage liefert.
Agility Robotics positioniert Digit 5 als zweibeinige Plattform für industrielle Materialabläufe.
G1 und G1 EDU sind unterschiedliche humanoide Plattformvarianten für die Erprobung von Manipulationsaufgaben.
NEURA Robotics beschreibt 4NE1 als humanoide Plattform für industrielle Arbeitsabläufe.
KUKA beschreibt den KMR iiwa als Kombination aus LBR-iiwa-Arm und mobiler Plattform für Handhabungsaufgaben an wechselnden Orten.
Der UR10e ist eine stationäre Arm-Alternative für erreichbare, wiederkehrende Aufgaben an einem festen Punkt.
Mobile Industrial Robots positioniert den MiR250 als AMR für den internen Materialtransport.
OMRON beschreibt mobile Manipulatoren als Kombination eines TM-Arms mit einem LD- oder MD-AMR.
Die Auswahl umfasst humanoide Plattformen für abgegrenzte Manipulations- und Entwicklungs- oder Erprobungspiloten. Produktangaben allein belegen keine Eignung für eine konkrete Produktionsanlage.
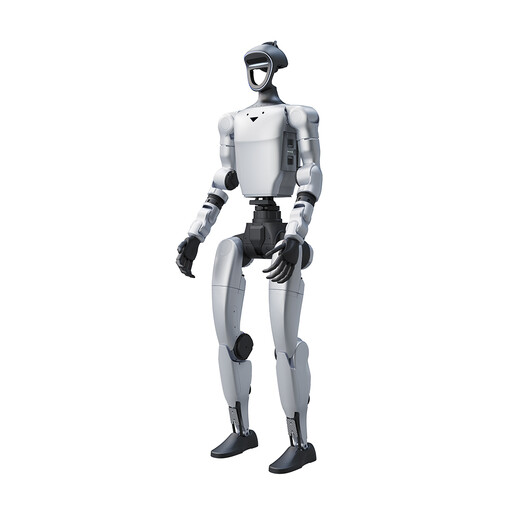 Kein Bild verfügbar
Der Titel nennt kraftgeregelte Hände und Objektmanipulation; das belegt noch keine Eignung für einen bestimmten Produktionsablauf.
Der Titel nennt 29 Freiheitsgrade insgesamt und 16 Gelenk-Freiheitsgrade. Laut Titel ist das SDK/API für diese Version noch nicht verfügbar.
Vor einem Einsatz mit Beschäftigten ist eine Gefährdungsbeurteilung des vorgesehenen Arbeitsplatzes erforderlich.
 Kein Bild verfügbar
Die Produktbezeichnung ordnet die K1 Geek als Entwicklungsplattform für Embodied AI ein; prüfen Sie, ob sie zu Ihrem abgegrenzten Erprobungsvorhaben passt.
Die Produktbezeichnung nennt 48 TOPS AI und 22 Freiheitsgrade.
Vor einem Einsatz mit Beschäftigten ist eine Gefährdungsbeurteilung des vorgesehenen Arbeitsplatzes erforderlich.
Kein Bild verfügbar
Die Produktbezeichnung ordnet die K1 Edu als Bildungs- und Forschungsentwicklungsplattform ein; sie belegt keine Produktionsfreigabe.
Die Produktbezeichnung nennt 117 TOPS AI und 22 Freiheitsgrade.
Vor einem Einsatz mit Beschäftigten ist eine Gefährdungsbeurteilung des vorgesehenen Arbeitsplatzes erforderlich.
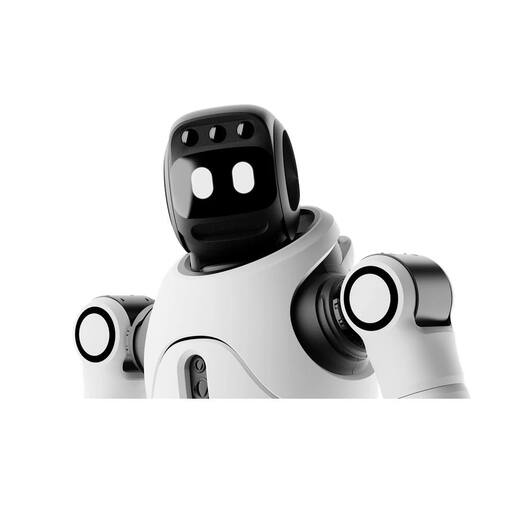 Kein Bild verfügbar
Die Produktbezeichnung nennt autonome Navigation und Hindernisvermeidung; prüfen Sie diese Funktionen am vorgesehenen Pilotablauf.
Die Variantenangaben nennen 31 Freiheitsgrade und 558 mm Armreichweite. Die Nutzlast beträgt höchstens 3 kg in bestimmten Körperhaltungen und höchstens 1 kg über den gesamten Bewegungsbereich, jeweils ohne Endeffektor.
Vor einem Einsatz mit Beschäftigten ist eine Gefährdungsbeurteilung des vorgesehenen Arbeitsplatzes erforderlich.
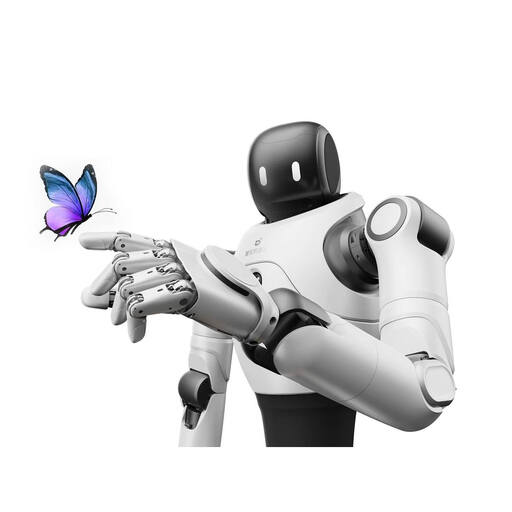 Kein Bild verfügbar
Die Produktbezeichnung nennt intelligente Interaktion und Bewegungssteuerung; gleichen Sie die Funktionen mit den Aufgaben Ihres Piloten ab.
Die Variantenangaben nennen 27 Freiheitsgrade und 437 mm Armreichweite ohne Endeffektor. Die Nutzlast beträgt höchstens 3 kg in bestimmten Körperhaltungen und höchstens 1 kg über den gesamten Bewegungsbereich, ohne Endeffektor.
Vor einem Einsatz mit Beschäftigten ist eine Gefährdungsbeurteilung des vorgesehenen Arbeitsplatzes erforderlich.
Beginnen Sie mit einem konkreten Werkstück, einer Maschine und messbaren Anforderungen an Greifen, Reichweite, Takt und Störfälle. Fraunhofer IEM beschreibt, dass Unternehmen zunächst geeignete Tätigkeiten identifizieren und technische Machbarkeit sowie Wirtschaftlichkeit im Labor bewerten.
Nein, daraus lässt sich nicht automatisch die Konformität einer gegebenenfalls neu entstehenden Gesamtanlage ableiten. Nach der Bundesanstalt für Arbeitsschutz und Arbeitsmedizin können zusammenwirkende Maschinen unter bestimmten Voraussetzungen eine Gesamtheit von Maschinen bilden. Klären Sie die konkrete Verknüpfung und die Verantwortung für ihre Bewertung; zusätzlich ist die Gefährdung am Arbeitsplatz zu beurteilen.
Für betroffene Maschinen gilt im Oktober 2026 grundsätzlich die Maschinenrichtlinie 2006/42/EG, in Deutschland umgesetzt durch die 9. ProdSV. Die EU-Maschinenverordnung (EU) 2023/1230 soll die Richtlinie grundsätzlich ab dem 20. Januar 2027 ersetzen. Für eine spätere Inbetriebnahme ist die dann anwendbare Fassung zu prüfen; die Einordnung einer konkreten Maschine oder integrierten Anlage ergibt sich nicht allein aus der Bezeichnung „humanoid“.
Die Prüfung muss die konkrete Anwendung am Arbeitsplatz berücksichtigen. Die DGUV bezieht bei kollaborierenden Robotern auch Endeffektor und bewegte Gegenstände ein; nach § 5 ArbSchG muss der Arbeitgeber die arbeitsbedingten Gefährdungen beurteilen. Welche Schutzmaßnahmen erforderlich sind, hängt vom Arbeitsplatz und Ablauf ab.
Vergleichen Sie den Lieferumfang für Greifer, Maschinen- und Steuerungseinbindung, Pilotbetreuung, Wartung und Unterstützung bei Störungen. Bei einer OMRON-MoMa-Konfiguration sollten Sie besonders klären, welche Leistungen der Systemintegrator übernimmt, da OMRON sie nicht als vollständig integriertes Standardprodukt anbietet.