Teams mit manuellen Übergaben
Sie müssen nicht nur Material bewegen, sondern es an vorhandenen Arbeitsplätzen aufnehmen und absetzen. Für die Auswahl zählen die konkrete Greifaufgabe, die Last und die Übergabehöhe.


Für Transporte zwischen festgelegten Übergabepunkten sollten Sie zuerst AMR oder FTS vergleichen; wenn der Roboter an wechselnden, für Menschen eingerichteten Arbeitsplätzen auch greifen und ablegen muss, kommen ein mobiler Manipulator oder ein humanoider Pilotaufbau in Betracht. Entscheidend sind die tatsächliche Last am Greifer, die Wege und Übergaben, die Integration sowie ein fachkundig geprüftes Sicherheits- und Konformitätskonzept für den Standort; ein Demonstrator belegt keinen freigegebenen Dauerbetrieb.
Sie müssen nicht nur Material bewegen, sondern es an vorhandenen Arbeitsplätzen aufnehmen und absetzen. Für die Auswahl zählen die konkrete Greifaufgabe, die Last und die Übergabehöhe.
Sie bewegen standardisierte Lasten zwischen festgelegten Punkten und prüfen, ob ein AMR mit passender Übergabetechnik die Aufgabe übernehmen kann.
Sie planen Fahrten in der Nähe von Beschäftigten und müssen Verkehrsführung, Kollisionsrisiken, Schutzmaßnahmen und Unterweisung in die Standortplanung einbeziehen.
Prüfen Sie zuerst, ob am Ziel nur eine Last abgesetzt oder dort aktiv gegriffen werden muss; davon hängt ab, welche Systemroute Sie sinnvoll vergleichen.
Geeignet, wenn: standardisierte Lasten zwischen vorbereiteten Punkten bewegt und ohne humanoide Handhabung übergeben werden können.
Zu beachten: Aufsatz, Verkehrswege, Schutzkonfiguration, Kartierung und Ladefenster müssen zur konkreten Anwendung passen. MiR nennt für den MiR250 je nach Konfiguration unterschiedliche Betriebs-Gangbreiten.
Geeignet, wenn: der Transport mit aktivem Greifen an bestimmten Arbeitsplätzen verbunden ist und eine spezialisierte Arm-Greifer-Kombination die Aufgabe erfüllen kann.
Zu beachten: Arm, Greifer, Positionierung und Fahrbasis müssen als Gesamtablauf ausgelegt und sicherheitstechnisch bewertet werden. KUKA beschreibt den KMR iiwa als Kombination aus mobiler Plattform und Roboterarm.
Geeignet, wenn: wechselnde, für Menschen eingerichtete Übergaben Teil eines Pilotvorhabens sind und die dafür nötigen Greif- und Ablegevorgänge geprüft werden sollen. Fraunhofer IPA hat ein Materialtransport-Szenario mit einem Unitree G1 als Demonstrator umgesetzt.
Zu beachten: Greifervariante, erreichbare Positionen und Armlast müssen für die konkrete Aufgabe geprüft werden; der Demonstrator ist keine Eignungszusage für einen Standort.
| Auswahlkriterium | Was beim Kauf zu prüfen ist | Wen es besonders betrifft |
|---|---|---|
| Last und Übergabe | Unterscheiden Sie die zu fahrende Gesamtlast von der Last am Arm; prüfen Sie Greifposition, Behälter, Schwerpunkt und Übergabehöhe mit der vorgesehenen Variante. | Wenn ich Behälter an wechselnden Arbeitsplätzen aufnehmen und ablegen muss, brauche ich einen nachvollziehbaren Nachweis für genau diesen Ablauf. Bei Verbrauchern mit aktiver Übergabe als Hauptanliegen sind es etwa 29 %. |
| Wegprofil | Messen Sie nutzbare Tür- und Gangbreiten und erproben Sie Kurven, Hindernisse und Übergabepositionen mit der geplanten Last- und Schutzkonfiguration. | Wenn Türen, Engstellen oder wechselnde Hindernisse meine Wege bestimmen, muss die Lösung in genau dieser Umgebung erprobt werden. Verbraucher, deren Hauptanliegen schwierige Bestandswege sind, machen etwa 24 % aus. |
| Personenschutz | Lassen Sie Verkehrswege, Abstände, mögliche Kollisionen, Schutzfunktionen, Notfallabläufe und den Schulungsbedarf fachkundig für den Standort beurteilen. | Wenn Beschäftigte dieselben Bereiche nutzen, muss ich Risiken und Schutzmaßnahmen vor der Inbetriebnahme klären. Bei Verbrauchern mit Sicherheit in gemeinsam genutzten Arbeitsbereichen als Hauptanliegen sind es etwa 29 %. |
| Integration und Betrieb | Vergleichen Sie für denselben Transportauftrag Kartierung, Auftragsübergabe, Flottensteuerung, Ladefenster, Wartung und Umrüstung. | Wenn die Anlage an bestehende IT und Abläufe anschließen soll, zählen für mich Schnittstellen und planbare Betriebsabläufe. Verbraucher mit Integration und laufendem Betrieb als Hauptanliegen machen etwa 18 % aus. |
Die für den MiR250 genannte maximale Transportnutzlast von 250 kg beschreibt nicht die Last eines Greifarms. Unitree nennt für den G1 etwa 2 kg maximale Armlast. Die Werte beziehen sich auf unterschiedliche Funktionen und sind kein direkter Leistungsvergleich.
Dokumentieren Sie getrennt die Gesamtlast, die gefahren wird, und die Last, die am Arm bewegt werden soll.
Ein benötigter Greifer, ein Aufsatz oder eine Anpassung des Übergabepunkts kann zusätzlichen Integrations- und Einrichtungsaufwand verursachen.
MiR nennt für den MiR250 850 mm nur bei minimierter Grundfläche und stummgeschalteten Schutzfeldern; für die Standardkonfiguration werden 1.450 mm angegeben. Keine dieser Angaben ersetzt eine Sicherheitsbewertung des konkreten Verkehrswegs.
Planen Sie mit der tatsächlich vorgesehenen Schutzkonfiguration und beziehen Sie Begegnungsverkehr sowie mögliche Kollisionen in die standortbezogene Beurteilung ein.
Je nach Anwendung können eine geänderte Wegeführung, andere Übergabepunkte oder zusätzliche Schutzmaßnahmen nötig werden.
Fraunhofer IPA unterscheidet die Erprobung eines Materialtransport-Demonstrators von der Bewertung technischer Machbarkeit, Sicherheit und Wirtschaftlichkeit.
Vergleichen Sie humanoide Plattformen, AMR oder FTS und mobile Manipulatoren anhand desselben Auftrags und derselben Betriebsbedingungen.
In den Vergleich gehören auch Integration, Laden, Schulung, Wartung und das erneute Einrichten bei einem Aufgabenwechsel.
Humanoide Plattformen wie der G1 können für einen klar abgegrenzten Materialtransport-Pilot geprüft werden.
Der MiR250 ist eine AMR-Vergleichsroute für den internen Transport standardisierter Lasten.
Der KMR iiwa verbindet eine mobile Basis mit einem Roboterarm und ist damit eine hybride Vergleichsroute für aktive Übergaben.
Der LD-250 ist eine weitere AMR-Route für Transporte zwischen Arbeitsplätzen, Produktionslinien und Lagern.
Die 4NE1-Plattform wird vom Hersteller für unterschiedliche Umgebungen und Varianten beschrieben, darunter Ausführungen auf Rädern.
Die folgenden Joybuy-Angebote gehören zur Route humanoider Plattformen für einen Materialtransport-Pilot. Ob eine Variante die geplanten Lasten, Greifvorgänge und Sicherheitsanforderungen erfüllt, muss für den konkreten Standort geprüft werden.
 Kein Bild verfügbar
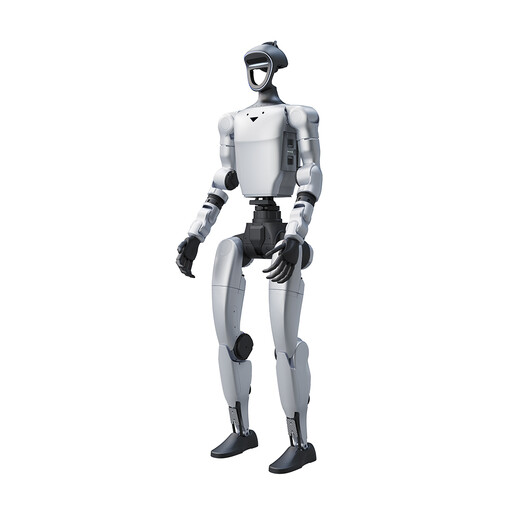
Als humanoide Plattform kommt diese Variante für einen Pilot mit geplanten Übergaben zur Prüfung infrage; ihre Eignung für konkrete Lasten und Greifvorgänge muss separat beurteilt werden.
Der Produkttitel nennt 29 Freiheitsgrade insgesamt und 16 Gelenkfreiheitsgrade.
 Kein Bild verfügbar
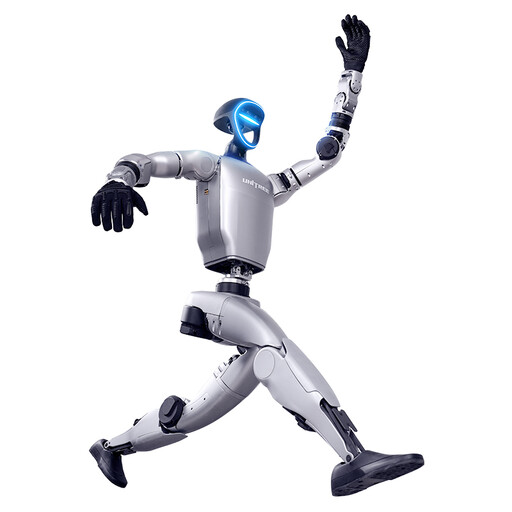
Der Produkttitel nennt kraftgeregelte Hände zur Objektmanipulation; prüfen Sie, ob die konkrete Greifaufgabe und Integration mit dieser Variante umsetzbar sind.
Laut Produkttitel ist für diese Version kein SDK/API verfügbar.
Klären Sie zuerst, wie Transportaufträge ausgelöst und gesperrte Wege oder Verbindungsabbrüche behandelt werden. OMRON beschreibt für den LD-250 SLAM-Kartierung und Integrationsoptionen für MES, ERP und WMS; MiR beschreibt MiR Fleet für Priorisierung und Verkehrsmanagement. Ob diese Funktionen zu Ihrer IT und Ihren Übergaben passen, sollte im Pilot geprüft werden.
Stimmen Sie Transportfahrten und Greifzyklen auf die Ladefenster der konkreten Variante ab. MiR nennt für den MiR250 bis zu 13 Stunden aktive Betriebszeit bei maximaler Last; diese Herstellerangabe belegt keinen standortunabhängigen Schichtdurchsatz. Berücksichtigen Sie außerdem Ladeinfrastruktur, Wartung und Umrüstung im Betriebsvergleich.
Nein. Die Bundesanstalt für Arbeitsschutz und Arbeitsmedizin stellt klar, dass die CE-Kennzeichnung kein unabhängiges Sicherheitsprüfzeichen ist. Prüfen Sie die anwendbaren Produktanforderungen für das Gesamtsystem und lassen Sie die konkrete Nutzung mit Personen, Fahrwegen und Handhabung fachkundig beurteilen. Fraunhofer IPA empfiehlt für humanoide Anwendungen Sicherheitsfachberatung, Schutzmaßnahmen und die Schulung betroffener Personen.
Für das Inverkehrbringen von Maschinen gilt bis einschließlich 19. Januar 2027 weiterhin die Maschinenrichtlinie 2006/42/EG; ab dem 20. Januar 2027 ist hierfür die Verordnung (EU) 2023/1230 anzuwenden. Welche weiteren Produktanforderungen für ein konkretes integriertes System gelten, muss anhand seiner Konfiguration geprüft werden.