
Lieferung heute & morgen

Qualitätsgarantie

Willkommens-Angebote freischalten: KOSTENLOSE Lieferung | Bis zu 80 % RABATT | Kostenlose 30-Tage-JoyPlus-Testphase
App herunterladen
对于科研机构、高等院校及科技企业而言,采购一台人形机器人是一项重大投资。当前市场充斥着各类机型,其营销宣传往往言过其实,远超实际性能。为了做出符合项目需求的明智决策,深刻理解技术基础并规避常见误区至关重要。本指南将聚焦于挑选一款先进人工智能机器人时真正起决定性作用的客观标准。
在深入研究具体规格之前,了解可能导致投资失误的常见问题至关重要。
为了精准甄别,您的选择应聚焦于少数几项不可妥协的核心技术特性。
自由度的数量是衡量人形机器人移动与操作能力的关键指标之一。每一个自由度都对应一个关节的独立运动能力(例如旋转或弯曲)。
Embodied Intelligence(具身智能)领域进行高阶研究的基本前提。一台 AI 机器人 远不止是其机械部件的总和。它感知环境并做出反应的能力,直接取决于其传感器配置和计算单元的性能。
对于一台 科研机器人 而言,SDK 是通往其全部功能的大门。一个开放、文档详尽且支持 Python 或 C++ 等主流编程语言的 SDK 是必备条件。它使开发者能够充分发掘硬件潜力,并实现自主开发的控制、感知及人工智能算法。Wi-Fi 6 和千兆以太网等现代连接标准也同样重要,可确保用于训练和分析的大量数据得以高速传输。
基于上述客观标准,我们筛选出几款适合中国不同用户群体的产品。
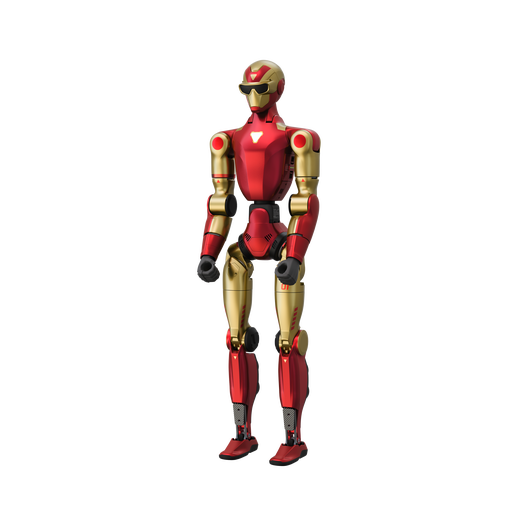
推荐理由: 对于致力于具身智能和人机交互前沿领域的研究机构而言,此款机型是理想之选。其高自由度配置和先进的视觉系统,为开发复杂的运动与感知算法提供了卓越的基础平台。
该型号明确地定位为开发平台,避免了不切实际的“即开即用”式自主性承诺,为真正的科研工作提供了必需的硬件基础。
26 个自由度带来顶级的灵活性。双目立体摄像头系统外加 3D 深度传感器,可实现精确的 3D 感知。
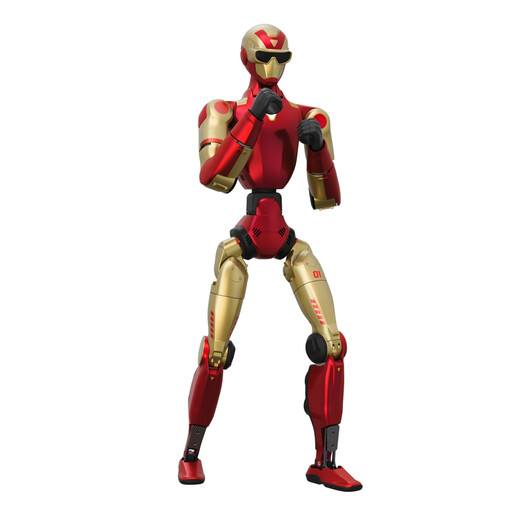
推荐理由: 对于希望涉足人形机器人领域的开发者和小型实验室来说,这是一个更易于上手的平台。如果您的目标是购买宇树 R1,但预算有限,那么这款机型是执行基础研发项目的可靠替代方案。
该型号提供了一个更具成本效益的入门选择,从而避免了为初期项目可能用不上的功能过度投资的误区。其后续成本也更易于控制。
具备 20 个自由度的坚实基础。集成了AI 语音模型,便于开发交互式应用。
推荐理由: 在机器人实验室内,昂贵的开发用笔记本电脑和外围设备长期高强度运行,可靠的电力供应至关重要。这款数据线能为整个硬件基础设施提供稳定的大功率充电保障。
它能有效规避因使用劣质充电线缆而导致硬件损坏的“隐性成本”。稳定的电力供应可在关键开发阶段保护昂贵设备免于故障。
支持最高 100W 的 Power Delivery 快充协议,适用于笔记本电脑和其他设备。采用坚固耐用的编织设计,确保在实验室日常使用中的高耐久性。
我们整理了一份完整且实时更新的产品清单,其中所有产品均符合上述严苛的筛选标准及中国的安全规范。
传统的工业自动化设备被设计用于在高度结构化的环境中,重复执行精确预设的任务。而一台 人工智能机器人 则利用传感器感知周围环境,解读这些数据,并自适应地调整其行为。这使其能够在非结构化环境中作业,并对突发事件做出反应。
要驾驭先进的科研机器人,扎实的 Python 和 C++ 编程语言知识将是巨大的优势。拥有机器人操作系统 (Robot Operating System, ROS) 的使用经验在机器人技术社区中非常普遍,并且通常是利用现有软件包的前提。此外,机器学习、计算机视觉和控制理论等领域的知识对于充分挖掘平台潜力也至关重要。