Welche R1-Konfiguration passt zum Entwicklungsziel?
Kläre zuerst, ob du eigene Software auf dem physischen Roboter brauchst oder zunächst in der Simulation arbeitest. Danach lassen sich EDU-Zugang, Sensorik, Rechenmodul und Hände gezielt nach dem Versuch auswählen.
| Anliegen |
Beim Kauf prüfen |
Für wen besonders wichtig |
| Eigene Fortbewegungssoftware |
EDU-Ausführung, benötigte Steuerbefehle und Firmwareversion konkret bestätigen lassen; die erforderlichen Bewegungen auf der vorgesehenen Konfiguration testen. |
Wenn wir Bewegungssteuerung am physischen R1 entwickeln wollen, müssen die nötigen Befehle auf unserer Konfiguration funktionieren. Auf Verbraucher mit diesem Hauptanliegen entfallen ungefähr 36 %. |
| Wahrnehmung und Onboard-Rechenleistung |
Kamera- und Audioschnittstellen sowie das konkret enthaltene Rechenmodul mit dem geplanten Workflow abgleichen. TOPS-Angaben sind keine Messung der eigenen Anwendung. |
Wer Bild-, Audio- oder Inferenzfunktionen für die eigene Anwendung benötigt, sollte den tatsächlichen Sensorzugriff und das Rechenmodul prüfen. Ungefähr 29 % der Verbraucher priorisieren diesen Schwerpunkt. |
| Hände für Greifversuche |
Handmodell, Befestigung, Sensorik und unterstützte Entwicklungszugänge für die konkrete Ausführung festhalten lassen. |
Wenn wir Objektkontakt oder Greifen untersuchen, muss die gelieferte Hand zum Versuchsaufbau passen. Verbraucher mit diesem primären Anliegen machen ungefähr 21 % aus. |
| Simulation und Stack-Integration |
Für denselben Versuch R1-Modell, benötigte SDK-Beispiele, ROS-2-Schnittstellen und Firmware auf der Zielhardware abgleichen. |
Wer Bewegungs- oder Integrationsideen zunächst ohne physischen Roboter vorbereiten möchte, sollte die Übertragbarkeit später gesondert prüfen. Auf Verbraucher, die Simulation und Stack-Integration priorisieren, entfallen ungefähr 14 %. |
R1-EDU-Auswahl bei Joybuy
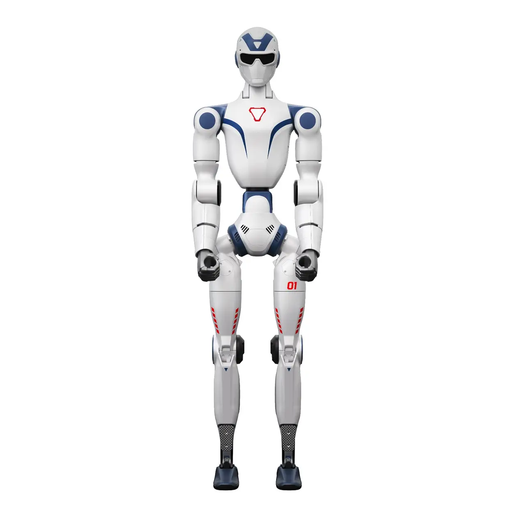
Diese Auswahl umfasst eine R1-EDU-Ausführung, die laut Produktbezeichnung Sekundärentwicklung unterstützt und damit für Projekte mit eigener Software am physischen R1 relevant ist.
 Kein Bild verfügbar
Unitree R1 EDU Blue-white
Für Projekte, die eigene Software auf einem physischen R1 erfordern; die Produktbezeichnung nennt Unterstützung für Sekundärentwicklung.
Für grosse Bewegungen empfiehlt die Produktbeschreibung eine freie Fläche von mindestens 6 m × 6 m. Während der Bewegung Abstand halten und den Roboter nicht berühren.
Bei Joybuy ansehen
Häufige Fragen zur R1-Entwicklung
Reicht ein Standard-R1, wenn wir eigene Steuerungssoftware auf dem Roboter ausführen wollen?
Nach den Herstellerangaben ist dafür die EDU-Ausführung erforderlich: Unitree Robotics nennt Sekundärentwicklung nur für EDU. Das ist von einer Vorführung vorhandener Funktionen und von reiner Simulation zu unterscheiden.
Kann das Team ROS 2 und Simulation ohne weitere Prüfung als vollständig R1-kompatiblen Bewegungsstack behandeln?
Nein. Unitree Robotics dokumentiert R1-spezifische SDK-Beispiele und eine R1-Aufgabe im Projekt RL Mjlab; das allgemeine ROS-2-Repository bestätigt jedoch nicht automatisch die benötigten Funktionen auf einer konkreten R1-Konfiguration. Lass den erforderlichen Befehl mit der vorgesehenen Hardware und Firmware nachweisen.
Was ist vor einem Versuch im betrieblichen Labor organisatorisch zu klären?
Plane den von Unitree Robotics geforderten ausreichenden Sicherheitsabstand zum Roboter jederzeit ein. Wenn Beschäftigte den Roboter als Arbeitsmittel verwenden, beschreibt die Bundesanstalt für Arbeitsschutz und Arbeitsmedizin eine Gefährdungsbeurteilung als Pflicht des Arbeitgebers; die konkreten Schutzmassnahmen hängen vom Versuchsaufbau ab.
Welche Datenschutzfragen entstehen bei Bild- oder Tonaufnahmen von Personen?
Wenn identifizierbare Personen verarbeitet werden, müssen Zweck, Rechtsgrundlage, Information der Betroffenen, Datenminimierung, Aufbewahrung und technische Schutzmassnahmen für den konkreten Versuch geprüft werden. Die Europäische Kommission erläutert, dass eine Datenschutz-Folgenabschätzung nicht allein wegen einer Kamera pauschal vorgeschrieben ist.
Welche IT-Sicherheitsfragen gehören zur Netzwerkintegration?
Prüfe, welche Dienste und Datenflüsse für den Versuch erforderlich sind, und plane Netzarchitektur, Konfiguration, Überwachung und Protokollierung. Das Bundesamt für Sicherheit in der Informationstechnik beschreibt diese Punkte als Elemente des Netzmanagements, nicht als Nachweis einer besonderen Schwachstelle des R1.


